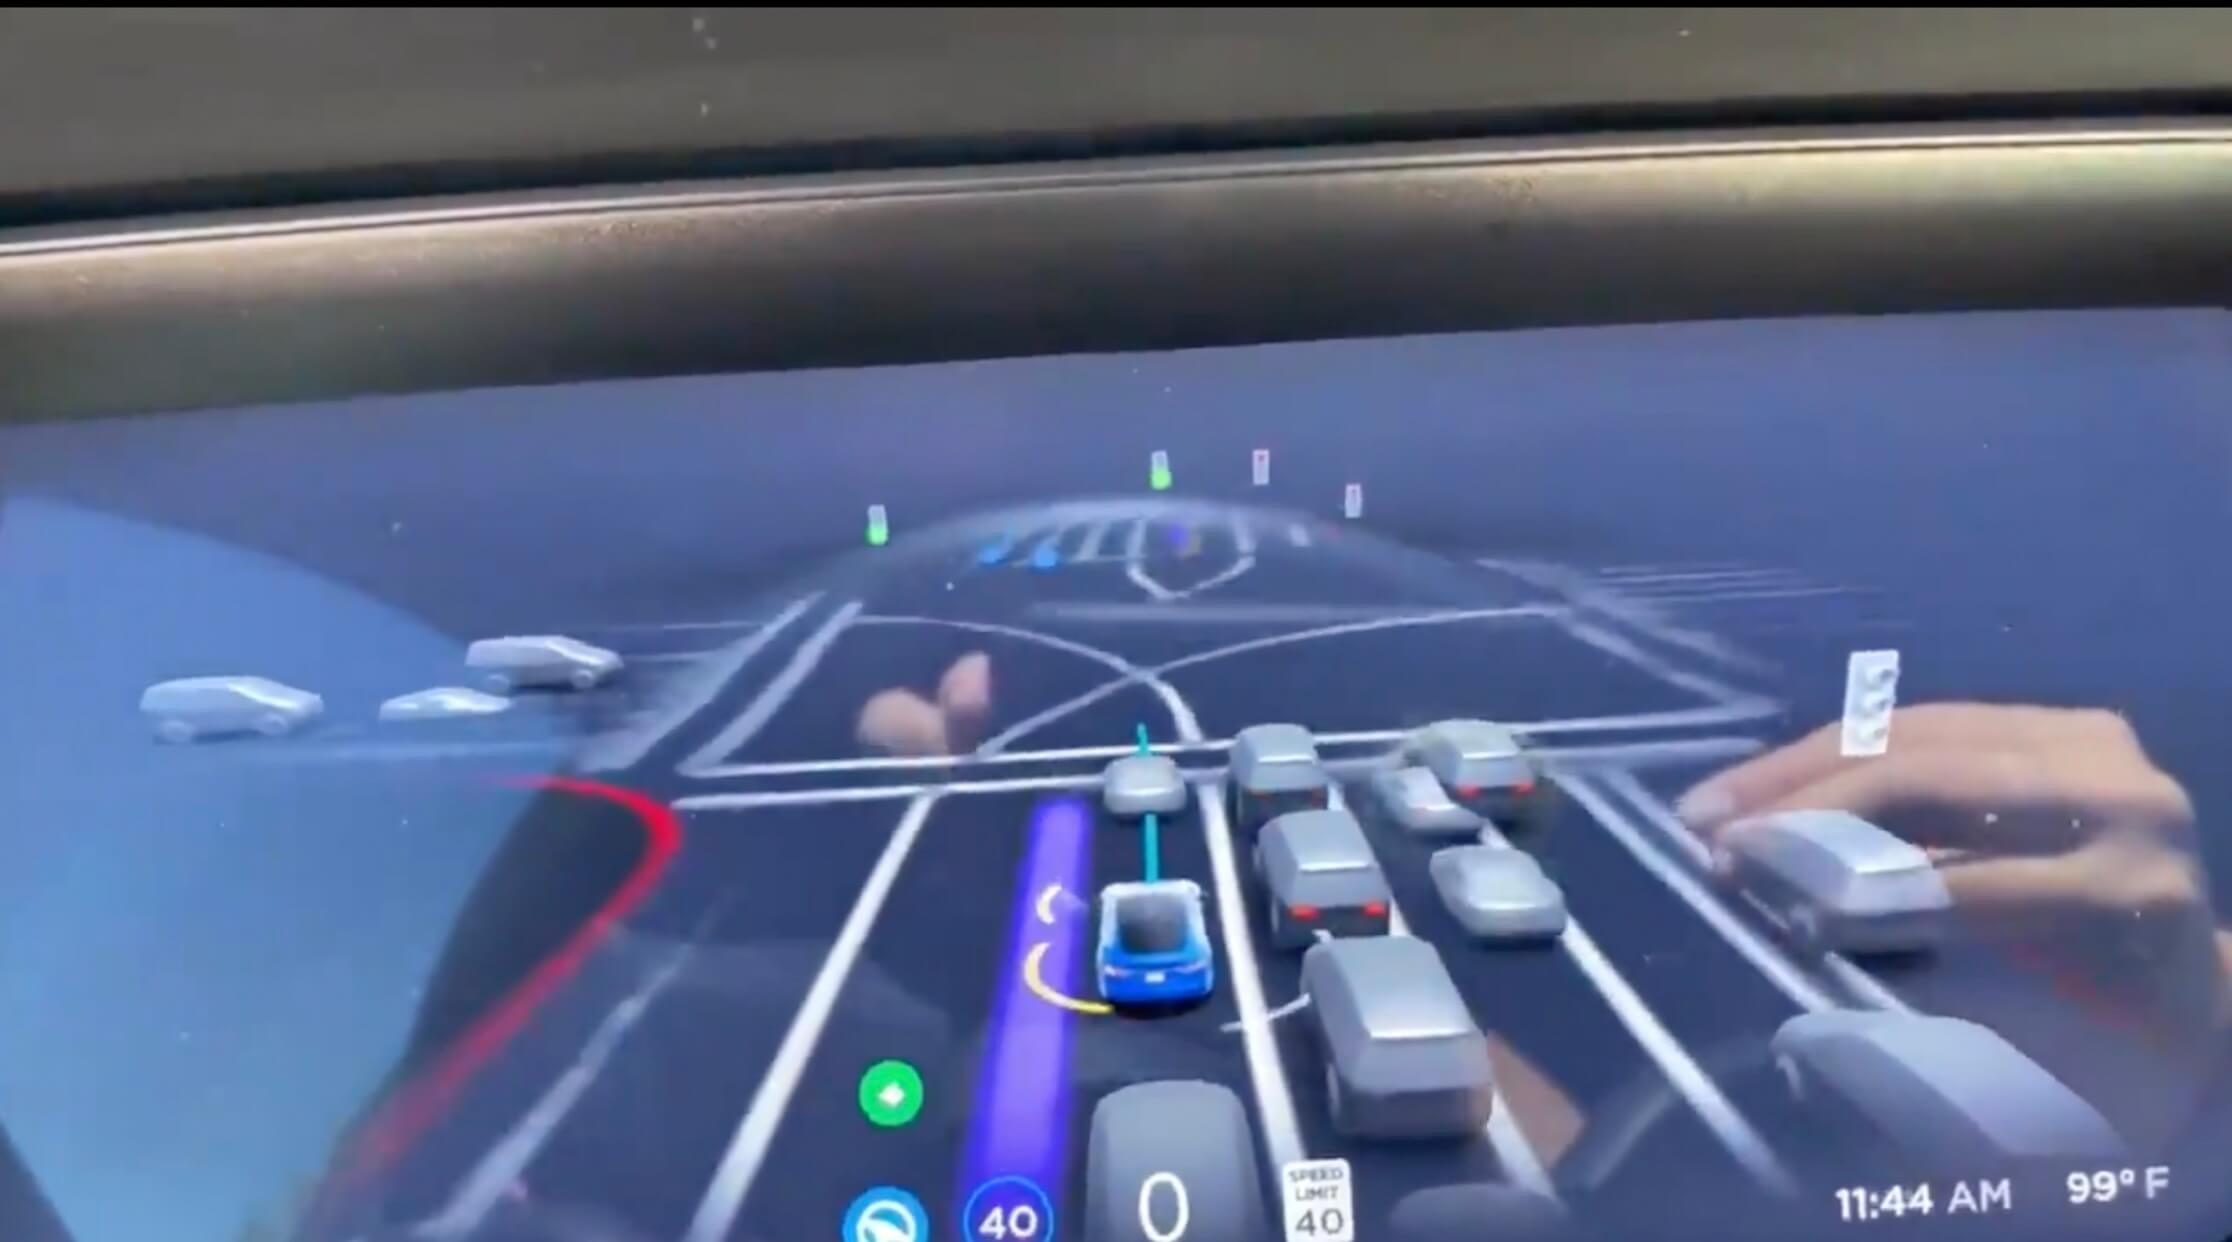
テスラの完全自動運転(FSD:Full Self-Driving)ベータV10.11のリリースノートには、この先進運転支援ソフトウェアの重要な改良点が多数示唆されています。
テスラFSDベータV10.11は、当面の間、テスラの従業員を対象にロールアウトされます。しかし、システムのパフォーマンスが良好であれば、外部一般ユーザーにも今後数日以内にアップデートが提供されると考えられます。
FSDベータV10.11のリリースノートには、いくつかの注目すべき改善点が概説されています。テスラは、V10.11では、他の車両が旋回または合流する場所をより正確に予測し、不要な減速を減らすと述べています。また、V10.11では、車両の右側通行の理解度が向上し、地図が不正確であることが判明した場合のシナリオについて非常に有用であると述べています。
さらに重要なのは、FSDベータV10.11では、交通弱者(VRU:Vulnerable Road User)に対する具体的な改良が施されたことです。テスラは、FSDベータの最新バージョンでは、VRUの検知が44.9%向上し、システムが「歩行者や自転車の誤認識の発生」を劇的に削減できるようになると指摘しています。同社は、次世代ラベラーのサイズを大きくすることで、こうしたVRUの改善を達成することができたということです
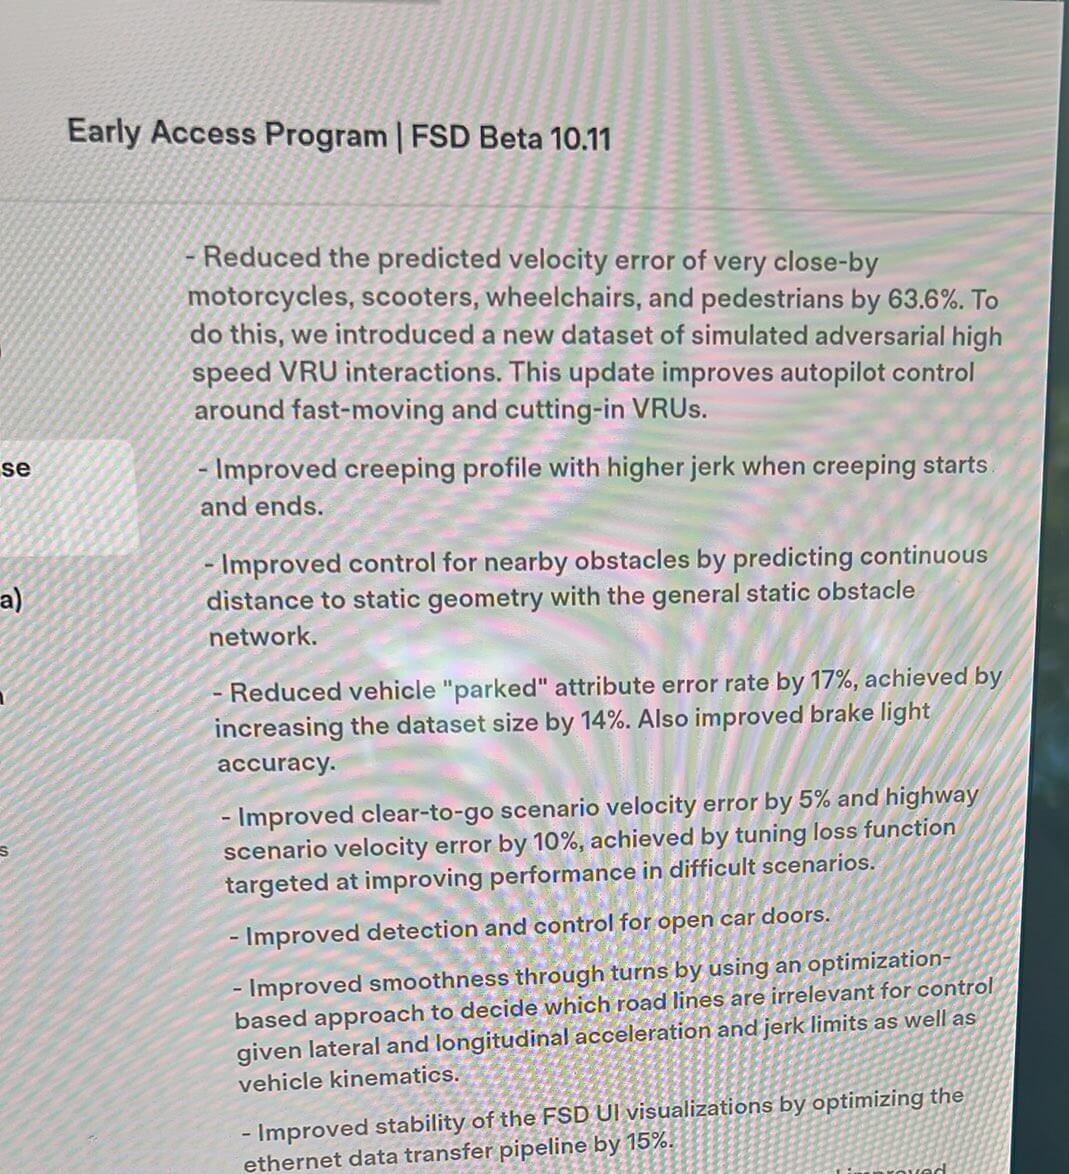
以下は、FSDベータ版v10.11のリリースノートの概要です。
アーリーアクセスプログラム|FSDベータV10.11

- 車線形状のモデリングを、高密度ラスター(「点の集合」)から、ニューラルネットワークを使用して「ベクトル空間」に直接予測し接続する自己回帰デコーダーにアップグレードしました。これにより、交差する車線を予測することができ、計算コストが低く、エラーの少ない後処理が可能となり、他の多くの信号とその関係を同時に、かつ端から端まで予測する道が開かれます。

- 車両がどこで曲がるか、あるいは合流するかについてのより正確な予測を利用し、我々の進路を横切らない車両に対する不必要な減速を減らすことができます。

- 地図が不正確だったり、車がナビゲーションに従えない場合の右側通行の理解を改善します。特に、交差点エリアのモデリングは、完全にネットワーク予測に基づいており、地図ベースの手法を使用しなくなりました。

- VRUの検出精度を44.9%向上させ、歩行者や自転車の「偽陽性」(特に歩車道の継ぎ目、スキッドマーク、雨滴の周辺)を大幅に削減しました。これは、次世代オートラベラーのデータサイズを大きくし、これまでフリーズしていたネットワークパラメータを学習させ、ネットワークの損失関数を変更することで実現しました。これにより、VRUに関連する偽減速の発生率が減少することがわかりました。

- 非常に接近した二輪車、スクーター、車椅子、歩行者の予測速度誤差を63.6%削減しました。このために、敵対的な高速VRUの相互作用をシミュレートした新しいデータセットを導入しました。このアップデートにより、高速で移動するVRUやカットインするVRUの周囲の自動操縦制御が改善されました。

- クリープ開始時の加速度を高めに設定し、クリーププロファイルを改善しました。

- 一般的な静的障害物ネットワークで静的形状への連続距離を予測することで、近接障害物に対する制御を改善しました。

- データセットサイズを14%増加させることで、車両の「駐車」属性エラー率を17%削減。

- 余裕のある運転シナリオの速度誤差を5%、ハイウェイシナリオの速度誤差を10%改善。困難なシナリオでの性能向上を目的とした損失関数のチューニングにより実現しました。

- 車のドアが開いている場合の検出と制御を改善しました。

- 横方向、縦方向の加速度、車両運動特性を考慮し、どの道路ラインが制御に無関係かを最適化ベースのアプローチで決定することにより、旋回時のスムーズさを向上。

- イーサネットデータ転送パイプラインを15%最適化することにより、FSDユーザーインターフェイスのビジュアライゼーションの安定性を向上させました。

テスラ FSDベータV10.11は、オンライン電気自動車コミュニティからの報告によると、ソフトウェアバージョン2022.4.5.15 としてリリースされる可能性が高いようです。実際の道路におけるFSDベータV10.11の性能テストは、通常、システムの幅広いリリースから数時間以内に、同社のFSDベータ・プログラムのメンバーによって共有されています。
この記事はこのサイトを引用・翻訳・抜粋・編集して作成しています。
ラスターからベクトルへ移行しているとか、交差点で地図を使わないとかテスラ独自の進化ですね。
テスラ関連の最新ニュースをほぼ毎日アップしていますのでこちらを参照ください。






※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。