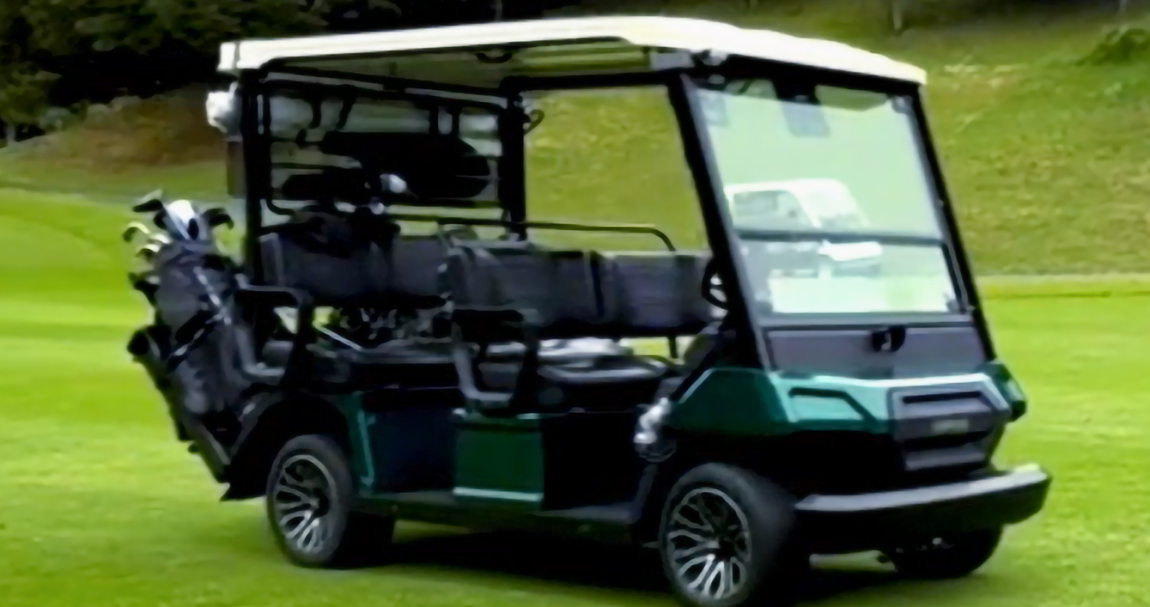
国内最大級のゴルフ場予約サービス「楽天GORA」を運営する楽天グループが、自動運転ゴルフカートの事業化に向けた実証実験を千葉県の東庄ゴルフ倶楽部で開始しました。
日本のゴルフ場の多くは、深刻なキャディ不足や高齢化に伴う省人化のニーズを抱えています。しかし、今回楽天が選択した「高精度3次元地図とセンサーによる事前定義ルート方式」は、テスラがサイバーキャブや一般車両で突き進む「カメラビジョンとエンド・ツー・エンド(E2E)ニューラルネットワーク」とは対照的なアプローチをとっています。閉鎖空間モビリティにおける二大技術思想の違いと、導入・運用コストの構造差を整理します。
楽天が挑むゴルフカート自動運転のシステム構成
今回楽天が主導する実証実験は、自動運転技術を手がけるアイサンテクノロジー、三菱電機、エナジーシステムサービスジャパン(ESSJ)との共同プロジェクトとして進められています。
1. 高精度3次元点群マップによる事前経路設定
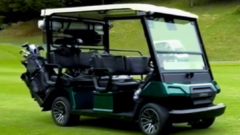
システムの基盤となるのは、アイサンテクノロジーが作成するゴルフ場の高精度地図データと、三菱電機が開発する自動運転制御・設定ソフトウェア、そしてエナジーシステムサービスジャパン(ESSJ)が製造・評価を担うセンサー搭載カート車両(全長3,540mm×全幅1,300mm×全高1,850mm、最高速度19km/h)の組み合わせです。
- 自己位置推定と経路追従:カメラ、LiDAR、GPS、および複数のセンサーを組み合わせ、あらかじめ設定した複数の走行経路上を数センチ単位の精度誤差で自動走行。
- 安全停止機能:衝突防止センサーを活用し、天候の急変や障害物検知など自動運転の継続が難しい状況では自動で減速・停止を制御。
- 実証環境(全18ホール):2026年10月2日より千葉県の東庄ゴルフ倶楽部(全18ホール)にて開始。車庫からクラブハウス前を通り、カート道を経由して各ホールのフェアウェイまでゴルファーを乗せて自動移動する試験を実施。
2. レガシーな「地中電磁誘導線」からの脱却
日本のゴルフ場において、これまでカートの自動運行といえば「カート道の下に電磁誘導線を埋設する方式」が主流でした。
しかし電磁誘導線方式には、誘導線の敷設工事やメンテナンスに多額の費用がかかるだけでなく、固定されたカート道しか走れないという制約がありました。今回の方式は地中工事を不要にするだけでなく、フェアウェイ内のボール付近まで直接乗り入れが可能となり、さらにソフトウェア上で複数の走行経路を設定してカートの通過位置を分散させることで「芝へのダメージを軽減できる」というゴルフ場運営上の大きなメリットを備えています。


テスラ式「ピュアビジョン×E2E」と分かれた開発思想
楽天のアプローチに対し、テスラが開発を加速させている完全自動運転の思想は根本から異なります。自動運転ラボの報道でも指摘されている通り、両者の設計思想には明確な対比が存在します。
1. 高精度地図依存型 vs ビジョンAI自律型
自動運転のアーキテクチャは、大きく2つの陣営に分かれています。
| 比較項目 | 楽天・アイサン方式(HDマップ型) | テスラ方式(ピュアビジョン型) |
|---|---|---|
| 主たる認識入力 | 事前地図データ+LiDAR・カメラ・GPS・各種センサー | 車載カメラ映像(可視光)のみ |
| 自己位置の特定 | 事前計測した地図データとの照合 | AIによる走行空間(オキュパンシー)のリアルタイム推論 |
| 走行可能領域 | 事前にマッピングした規定ルート内 | 初見の未舗装路やカート道外でも走行可能 |
| 初期導入コスト | コースごとの精密測量・地図作成費が発生 | 地図作成不要(車両の配置のみ) |
| 環境変化への対応 | コース改修や樹木の成長で地図更新が必要 | AIが視覚情報から動的に回避経路を生成 |
2. なぜテスラは地図と外部センサーを捨てたのか
テスラは、高精度地図(HDマップ)に依存する方式を「局所的でスケールしない脆いシステム」と位置づけています。
ゴルフ場のような私有地であっても、季節による芝生の枯れ色、強い西日や逆光、激しい降雨、カート道に落ちた小枝やバンカー周りの起伏など、環境は日々変化します。HDマップ方式では「地図データと現在のセンサー入力の不一致」が起きた際に安全停止せざるを得ませんが、テスラが採用するオキュパンシー・ネットワーク(Occupancy Network)は、カメラ映像から3次元空間のボクセル(立体格子)をリアルタイムに直接予測するため、地図が一切存在しない場所でも障害物を避けて進行できます。

閉鎖空間インフラのDXで勝つのはどちらの解法か
ゴルフ場という「最高速度19km/h以下の低速・管理された限定領域」において、どちらの方式が事業化の覇権を握るのかは、自動運転の普及シナリオを占う試金石となります。
1. 楽天方式の強みと限界
楽天のアプローチの最大の強みは、「既存技術の組み合わせによる安全性保証の容易さ」です。公道と異なり対向車や歩行者が少なく、走行速度も遅いため、高精度地図と障害物センサーを組み合わせることで、法的な責任分界点や保険設計が極めて明確になります。
一方で課題となるのは、「コースごとのマッピング費用と維持コスト」です。国内に約2,100箇所あるゴルフ場へ広く普及させていく上では、コースごとの初期測量や走行経路の設定作業が必要となり、コース改修や大規模な地形変化のたびに地図データの更新コストが発生します。
2. テスラ式E2Eがもたらす汎用モビリティの破壊力
テスラがサイバーキャブで目指しているのは、公道だけでなく、工場敷地、空港、リゾート、そしてゴルフ場のようなあらゆるオフロード空間を、単一のエンド・ツー・エンドAIモデルで走破することです。
もし低速モビリティ専用の小型車輪プラットフォームに、テスラ型のビジョンAIモデル(HW4やAI5の推論チップ)を積むことができれば、事前の測量工事を一切行わずに「車をコースに置くだけ」で即日運用が可能になります。
楽天による実証実験の開始は、日本のモビリティ現場がいよいよ電磁誘導線という半世紀前のインフラから脱却し始めたことを示しています。高精度地図で着実に安全を固めるアプローチが先に普及するのか、あるいはテスラが示すピュアビジョンの汎用AIがすべての専用インフラを無用にしてしまうのか、閉鎖空間の自動運転競争は実用化の最前線に入っています。
参考情報



※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント