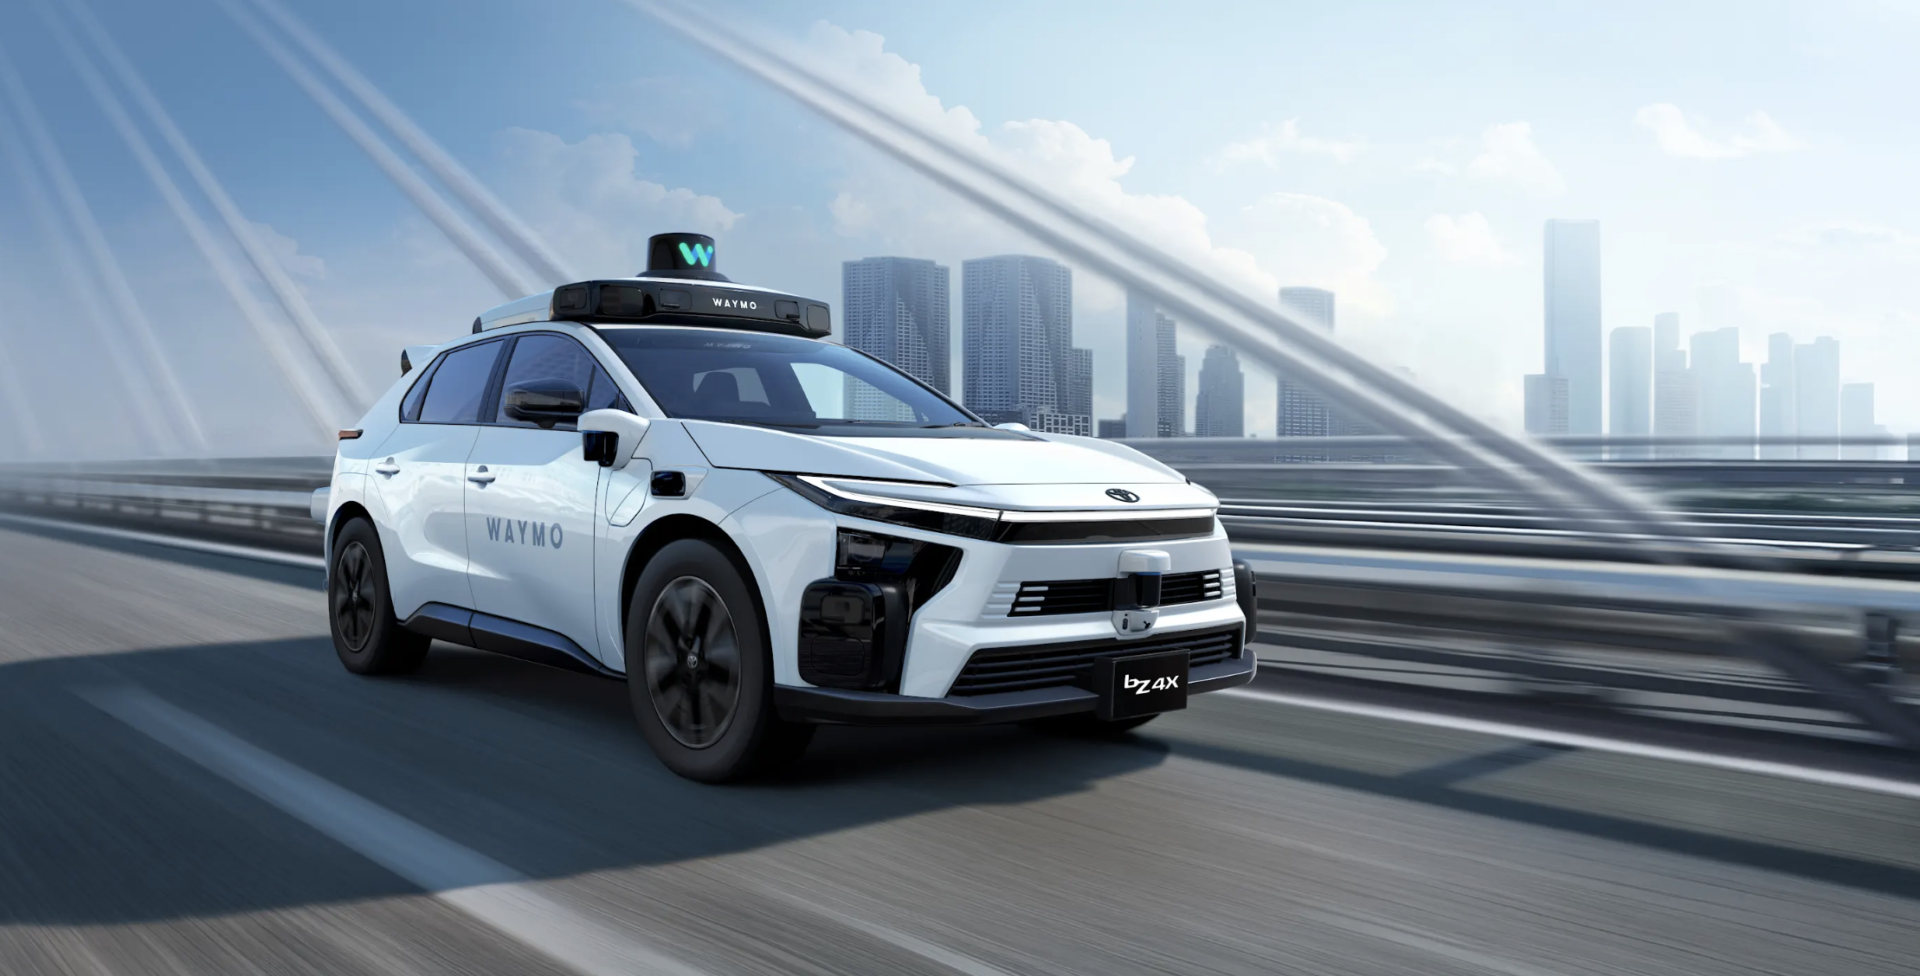
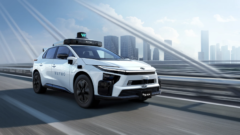
2026年10月30日、トヨタ自動車と米Alphabet傘下のWaymo(ウェイモ)は、自動運転分野における協業拡大を発表しました。2025年4月に締結された基本合意を一段階進め、電気自動車(BEV)「bZ4X」をベースにしたレベル4自動運転車両の初期フリートによる試験・実証運行を、2027年に日本国内で開始する計画を明らかにしました。
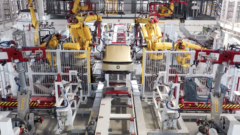
今回の発表における最大の焦点は、愛知県豊田市にあるトヨタの「高岡工場」において、ベース車両の組み立てからWaymoの自動運転ハードウェアの組み付け・統合までを同一工場内(under one roof)で完結させる量産一貫ラインを構築する点にあります。完成車を後から改造する従来方式から脱却し、大手自動車メーカーの量産ラインへ自動運転システムを組み込む新たなモデルケースとなります。
高岡工場で「組み立てからAVハードウェア統合まで」を一貫ライン化
これまでロボタクシーの多くは、完成した市販車両を専門の架装工場や研究施設へ運び、ルーフやフェンダーを加工してLiDAR(ライダー)やレーダー、カメラ、追加バッテリー、専用ECUを後付けする「レトロフィット(改造)」方式で製造されていました。
しかし、今回の協業では愛知県豊田市の高岡工場の組立ライン内で、車両の骨格組み立て工程からWaymoの自律走行ハードウェアが直接組み込まれます。
1. センサー・冗長系ハードウェアの一体組み付けと現場「カイゼン」
後付け改造では手間のかかった自動運転用ハードウェアや、万一の機器不具合時に機能を維持する冗長化系統、セキュリティ対策の組み込みが、高岡工場の組立ライン内で直接実施されます。トヨタの従業員が実際にWaymoの部品を組み付けながら、生産現場で見つかった改善点を開発側へフィードバックし、双方で「カイゼン」を重ねることで高い信頼性と効率性を実現します。
2. 車両組み立てと自動運転システム検査の単一ライン完結
ベース車両の完成検査と、第6世代Waymo Driverをはじめとするセンサー・コンピューティングユニットの動作確認・キャリブレーション(校正)が、同一敷地内で連続して実施されます。輸送コストや中間工程の工数を省き、均一な品質管理とスケーラブルな量産体制を可能にします。
ロボタクシー仕様bZ4Xのハードウェア構成と乗客向け装備
ベースとなる車両は、トヨタの専用プラットフォーム「e-TNGA」を採用したBEV「bZ4X」です。今回のロボタクシー仕様車は、一般市販モデルとは異なる専用設計が施されています。
センサー系には、Waymoが開発を進める第6世代の自律走行システム「Waymo Driver」を採用。LiDAR、ミリ波レーダー、車載カメラを組み合わせたセンサーフュージョン構成となっており、悪天候時や複雑な市街地環境における360度の認知能力を確保しています。
| 項目 | 一般市販型 bZ4X | ロボタクシー仕様 bZ4X(Waymo協業) |
|---|---|---|
| 自動運転レベル | レベル2(運転支援システム) | レベル4(特定条件下での完全自動運転) |
| 主要センサー | ミリ波レーダー、単眼カメラ | 第6世代Waymo Driver(LiDAR、レーダー、カメラ) |
| 製造工程 | 通常組立ライン | 高岡工場内で車両組立+AV統合を一貫製造 |
| ドア開閉機構 | 手動開閉ドア | 自動開閉ドア(乗降支援) |
| バックドア | 仕様別電動バックドア | 標準装備パワーバックドア |
| 後席・荷室空間 | JPN TAXI相当の広い後席・大容量荷室 | ゆとりある後席足元空間と荷室をライドシェア向けに活用 |
| 車内演出・安全設計 | 標準照明・一般制御系 | 室内間接照明+ハードウェア冗長化・セキュリティ対策 |
乗客が運転に関与しない自動運転タクシー専用車両として、快適性と乗降のしやすさを重視した仕様が採用されています。ベース車のbZ4Xが持つ「JPN TAXI(ジャパンタクシー)」相当のゆとりある後席足元空間やそれを上回る荷室容量を活かしつつ、乗り降りをスムーズにする自動開閉ドアや電動開閉式バックドア、室内間接照明、さらにシステム故障時に機能を維持するハードウェアの冗長化とセキュリティ対策が組み込まれます。


2027年国内実証から英国・右ハンドル市場への展開ステップ
トヨタとWaymoは、2027年の日本国内における実証運行を皮切りに、段階的なスケール展開を計画しています。
ステップ1:2027年日本国内での初期試験・検証運行
愛知県の高岡工場で製造された初期フリートを用いて、日本国内の特定地域において安全性検証と公道走行試験を開始します。日本の複雑な道路環境、狭小路地、歩行者や自転車が混在する交差点における実証データを収集・検証します。
ステップ2:日本での運用知見を活かした英国・右ハンドル市場展開
日本国内での検証完了後、英国(UK)をはじめとするWaymoのサービス展開市場へ順次導入されます。日本と道路交通環境(左側通行・右ハンドル)が共通する英国市場へ展開することで、右ハンドル仕様のロボタクシー車両としてグローバル展開を加速させる狙いがあります。
ステップ3:ウーブン・バイ・トヨタとの連携および自家用車向け技術応用
今回の取り組みはライドシェア向けロボタクシーにとどまりません。トヨタのソフトウェア開発子会社である「ウーブン・バイ・トヨタ(Woven by Toyota)」とも連携し、Waymoの実走行データやインサイトを活用した交通安全向上の取り組みを模索します。さらに、将来的なトヨタの個人所有車両(自家用車)への高度自動運転技術の適用についても継続して検討が進められます。

テスラのサイバーキャブとのアプローチ対比:カメラE2E vs センサーフュージョン一貫量産
今回のトヨタとWaymoによる量産提携は、自社開発の「サイバーキャブ(Cybercab)」でロボタクシー市場への参入を進めるテスラのアプローチと明確な対比を成しています。
| 比較項目 | トヨタ × Waymo 連合 | テスラ(サイバーキャブ) |
|---|---|---|
| ハードウェア思想 | LiDAR+レーダー+カメラ(センサーフュージョン)+HDマップ | 車載カメラのみ(Pure Vision・HDマップ不使用) |
| ソフトウェア構造 | マルチモーダルAIと安全検証レイヤーの多層冗長設計 | エンド・ツー・エンド(E2E)ニューラルネットワーク |
| 車両開発・生産 | トヨタ既存ライン(高岡工場)でのBEV一貫製造 | ハンドル・ペダルのない専用設計車を自社工場で量産 |
| アライアンス形態 | 専業自動運転開発企業と世界的自動車メーカーの協業 | 車両製造からAI開発、配車アプリまで単独垂直統合 |
| 日本市場スケジュール | 2027年に国内で初期試験・実証運行を開始 | 北米(テキサス等)で先行テスト、日本導入時期は未定 |
テスラはステアリングやペダルを完全に排除した専用車両を開発し、カメラ画像を入力として直接操舵・加減速を判断するE2Eニューラルネットワークによる低コスト・大規模展開を志向しています。
対するWaymoとトヨタのタッグは、LiDARや高精度地図を含む手堅い冗長性と、トヨタが誇る高品質な量産製造インフラを組み合わせた構成です。既存のSUVであるbZ4Xをベースにしながらも、工場ラインでの一体組み付けを実現することで、信頼性と量産性を両立させる道を選びました。
2027年に予定される日本国内での実証運行は、国内の公道において商用ロボタクシーの実用性を測る試金石となるだけでなく、自動運転技術の社会実装における製造・供給モデルの行方を示す重要な節目となります。
参考情報
- Toyota Global Newsroom: トヨタ自動車とWaymo、安全な交通社会とすべての人の移動の自由に向け、自動運転分野における協業を拡大
- Waymo: Toyota and Waymo Advance Autonomous Driving Collaboration for Safer Streets and Freedom of Movement for All



※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント