
カメラ一元AIと道路協調。日米が選んだ自動運転思想の分岐点
自動運転の実現に向けたアプローチにおいて、日本と米国の間で埋めがたい思想的断絶が浮き彫りになっています。
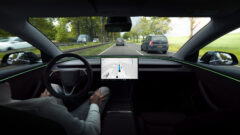
米テスラが突き進むのは、車載カメラからの映像データを巨大なニューラルネットワークへ直接流し込み、周辺環境の認識からステアリング、アクセル、ブレーキの物理制御までを一気通貫で完結させる「エンド・ツー・エンド(E2E)」モデルです。高精度3D地図(HDマップ)やLiDAR、路車間通信などの外部インフラに一切頼らず、人間のドライバーと同様に「視覚情報と車載チップの推論」だけで未知の道路環境を走破するアーキテクチャを確立しています。
これに対し、トヨタ自動車をはじめとする日本の自動車産業が長年主導してきたのは、車両単体のセンサーに過度な依存をせず、道路側に設置された路側機や通信インフラと連携して安全を担保する「インフラ協調型」のアプローチです。交差点の死角にミリ波レーダーやカメラを備えたスマートポールを設置し、路車間通信(V2I)や車車間通信(V2V)を介して接近車両や歩行者の存在を車両へ伝達します。
2026年10月、日本経済新聞が「日本の自動運転が岐路」と報じた背景には、単なる技術方式の違いにとどまらず、グローバルな開発速度とスケーラビリティにおいて日本勢が直面している構造的な焦燥感があります。
| 比較項目 | テスラ型アプローチ(自律AI / E2E) | 日本型アプローチ(インフラ協調型) |
|---|---|---|
| 主たる認識基盤 | 車載ビジョンカメラのみ(ピュアビジョン) | 車載センサー + 道路側スマートポール・路車間通信 |
| 制御アーキテクチャ | 単一のEnd-to-Endディープニューラルネットワーク | ルールベース制御 + 通信プロトコル + セーフティガードレール |
| 走行可能エリア | 道路標示や舗装があれば地球上どこでも展開可能 | 専用の通信インフラや路側機が敷設された特定エリア限定 |
| 設備導入コスト | 車両製造コストのみ(外部インフラ投資ゼロ) | 1交差点あたり数千万円規模の道路側通信・センサー投資が必要 |
| 進化の速度 | 全世界フリートからの走行データ蓄積によるOTA更新 | 道路行政、通信規格統一、自治体予算配分に強く依存 |
なぜトヨタはE2E一本に踏み切れないのか? 製造業の「説明責任」と系列の呪縛
トヨタも決してE2E AIの可能性を否定しているわけではありません。2028年頃を目処に量産車へ高度なAI運転支援(Level 2++)を導入する方針を掲げていますが、テスラのように「すべてを単一のニューラルネットに委ねる」手法には明確な一線を引いています。
トヨタが採用するのは、E2Eニューラルネットワークの外側に、あらかじめ交通ルールや制約条件を書き込んだ「セーフティ・ガードレール(決定論的ルールベース)」を被せるハイブリッド構成です。なぜ、これほどまでに二重構造にこだわるのでしょうか。そこには日本のものづくりが背負う2つの巨大な制約が存在します。
1. 事故時の「ブラックボックス問題」と製造物責任法(PL法)
ディープニューラルネットワークの最大の弱点は、判断の根拠が数億〜数十億のパラメータの重み付けの中に埋もれてしまい、「なぜその瞬間にブレーキを踏まなかったのか」を事後的に論理的・決定論的に説明できない点にあります。何十年にもわたり「品質管理(QC)」と「なぜなぜ分析」で不具合原因を特定・改善してきた日本の自動車メーカーにとって、判断根拠を事後検証できないブラックボックスシステムを市販車に載せることは、道路運送車両法の「保安基準適合性(型式指定)」における論理的説明責任や、製造物責任法(PL法)における「設計上の欠陥」を巡る法廷での立証・説明責任の観点から、極めて受け入れ難いリスクなのです。
2. 分散ECUと系列サプライヤーの巨大ピラミッド
テスラ車は「中央集中型コンピューター(HPC)」が車両全体の制御を一手に引き受けます。しかし、国内メーカーの車両は、ブレーキはアドヴィックス、ステアリングはジェイテクト、電装制御はデンソーといったように、数十〜数百個のECUがCAN通信で連携する分散型アーキテクチャで作られています。各サプライヤーが莫大な開発費を投じて磨き上げてきたルールベースの制御ロジックをすべて破棄し、1枚の統合AIチップに置き換えることは、日本の自動車産業ピラミッドそのものを解体することを意味します。
電柱・狭小路地・阿吽の呼吸。日本の道路が突きつける過酷な壁
テスラのE2Eモデルが北米の広い道路でどれほど滑らかに走行しようとも、日本の市街地は自動運転AIにとって世界屈指の過酷なテストベンチとして立ちはだかります。
1. 幅員4m未満の生活道路とフタのない側溝
日本の住宅街に無数に存在する「2項道路(幅員4m未満)」では、センターラインがないばかりか、電柱が車道へ大きく張り出しています。対向車とすれ違う際には、ミラーをたたみ、タイヤを数センチ単位でフタのない用水路(側溝)の縁に寄せる極限の車両感覚が求められます。
2. ドライバー同士の「暗黙の非言語コミュニケーション」
狭い生活道路でのすれ違いでは、どちらが待機スペース(セットバック部分)まで後退するか、パッシングや手招き、アイコンタクトによる譲り合いが日常的に行われます。テスラのE2Eモデルが北米の走行データだけで学習を続けても、こうした日本固有の「阿吽の呼吸」やローカルルールを重み付けすることは極めて困難です。
3. 見通しの悪い交差点での「死角クリープ動作」
塀や生け垣、密集する電柱によって交差道路の見通しが完全に遮られた一時停止箇所では、ボンネットの先端を数センチずつ前に出して左右の安全を確認する「クリープ進入」が不可欠です。Bピラーやフロントフェンダーに埋め込まれたカメラの視野角と解像度で、日本の過密な交差点死角をどこまで物理的にカバーできるのかは、ビジョン単一アプローチが直面する大きな課題です。
インフラ協調型が直面する「1交差点数千万円」の税金泥沼
トヨタ主導のインフラ協調型は、死角の多い日本の交差点において「道路側から見えない危険を教えてもらう」という極めて手堅く安全な思想に基づいています。しかし、この方式には致命的な構造的欠陥が存在します。インフラの整備費用と普及速度の遅さです。
交差点にLiDAR、ミリ波レーダー、高解像度カメラ、エッジAI処理ユニット、V2X通信機を配備したスマートポールを設置する場合、1交差点あたりの初期整備費用は数千万円に達します。さらに、風雨や直射日光に晒される屋外機器の維持管理、5〜7年ごとの更新費用、専用の光ファイバー網の敷設コストが恒常的に発生します。
日本全国には約20万箇所の信号交差点が存在します。少子高齢化で税収が減少し、既存の橋梁やトンネルの補修すらままならない地方自治体が、この莫大なインフラ費用を負担することは不可能です。
結果として、インフラ協調型は「実証実験が行われているスマートシティや一部のモデル交差点」でしか走れない箱庭システムに留まる危険性を孕んでいます。かつて日本の高度道路交通システム(VICS等)が海外へ普及せず、スマートフォンナビの台頭によって一瞬で陳腐化した歴史が、自動運転の分野でも繰り返されようとしています。
ハードウェアの現実。HW3の限界とAI5への世代交代
日本のテスラオーナーにとって最も切実な問題は、自身の愛車に搭載されているハードウェアが日本の過密路地にどこまで対応できるかという点です。
現在、日本国内を走るテスラ車の多くは「Hardware 3(HW3)」を搭載しています。HW3のニューラルネットワーク推論能力は約144 TOPSにとどまり、北米で先行するFSD V12/V13の巨大モデルをそのまま動かすには計算資源が逼迫しています。日本の複雑怪奇な交差点や、自転車・歩行者・原付が入り乱れる混合交通をミリ秒単位で処理するためには、パラメータを削った「Lite版」での実装を余儀なくされるのが現状です。
一方、最新の「Hardware 4(HW4)」は推論能力が約300〜500 TOPSに向上し、カメラの解像度も120万画素から500万画素へと劇的に進化しました。さらに次世代の「AI5」では、HW4の数倍に達する処理能力が予告されています。日本の電柱の影から飛び出す歩行者や、フタのない側溝の輪郭を完全に見切るためには、ソフトウェアのアルゴリズムだけでなく、車載コンピューターの世代交代という冷徹な物理的制約を直視する必要があります。


参考情報
- 日本経済新聞: 日本の自動運転が岐路 テスラのAI型かトヨタ主導のインフラ協調か (2026/10/09)





※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント