25平方マイルから254平方マイルへ。ヒューストンで起きた「一晩での10倍拡大」
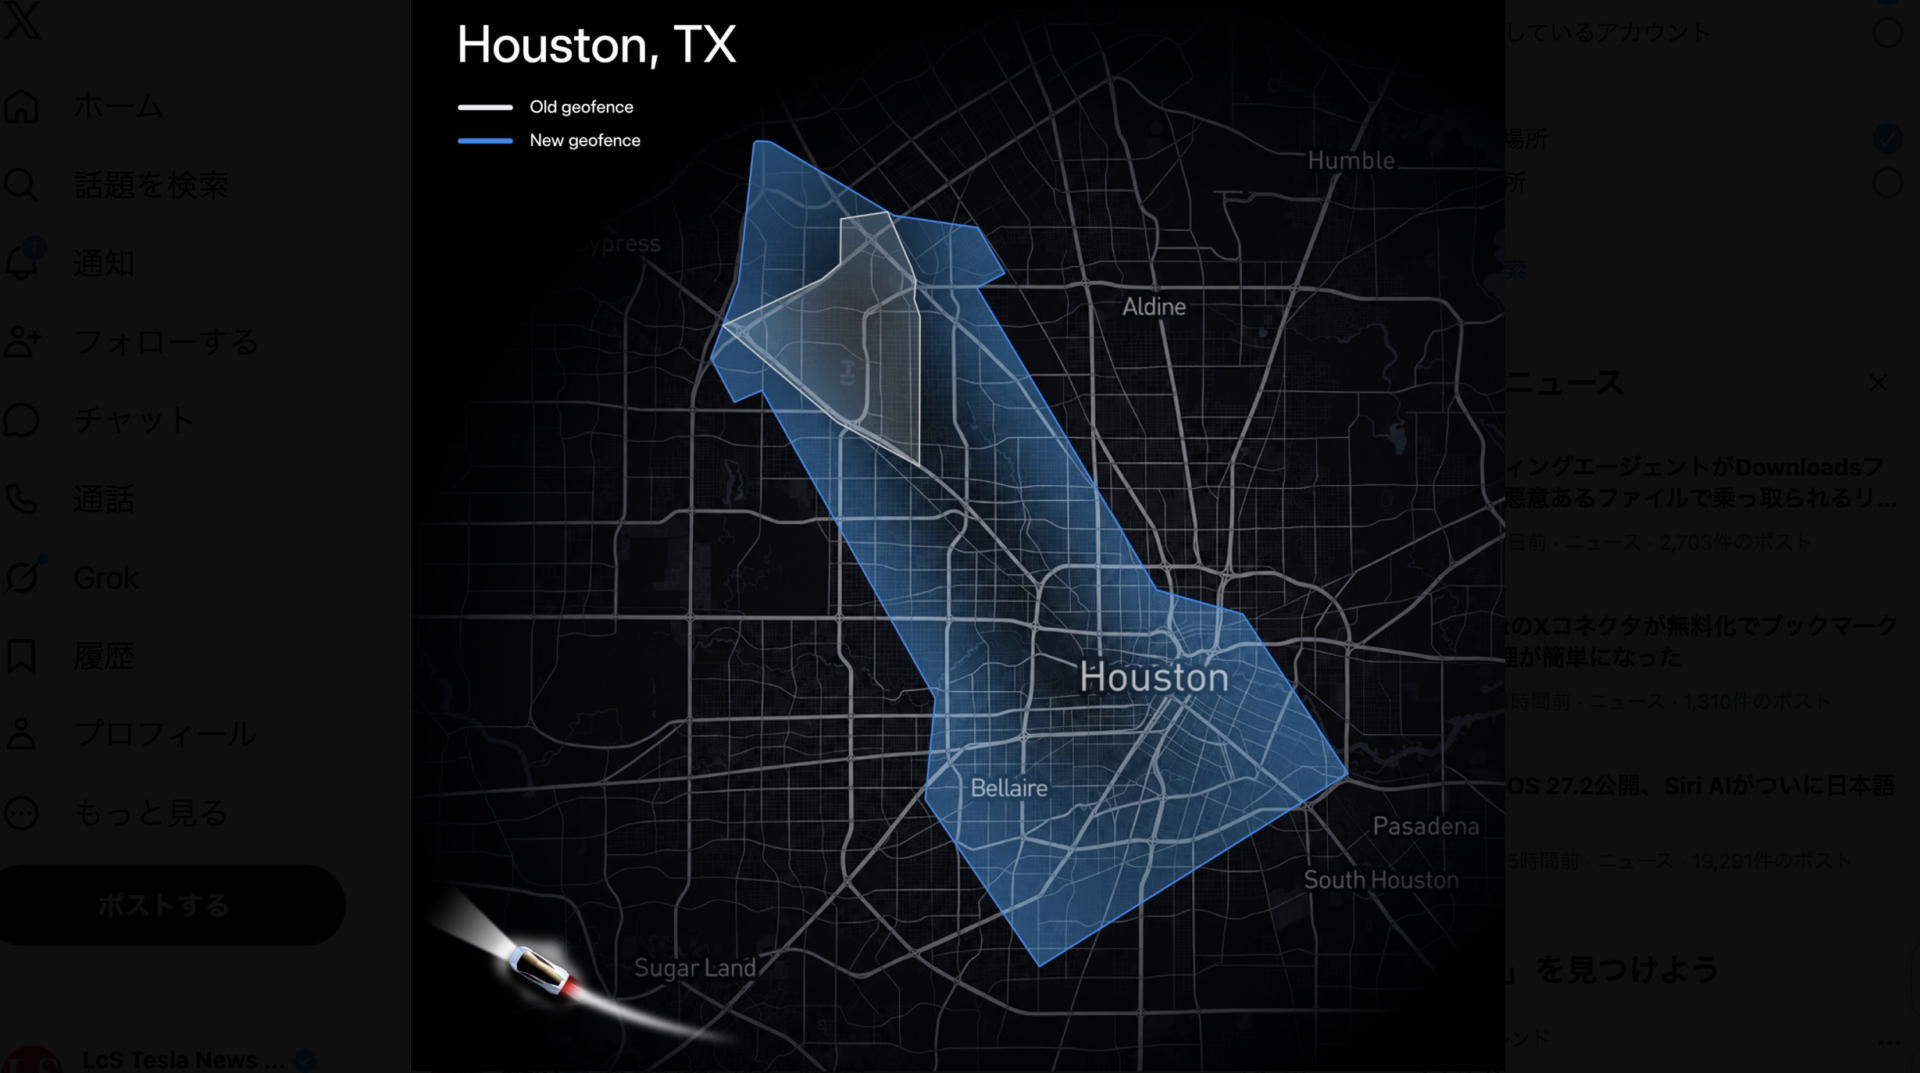
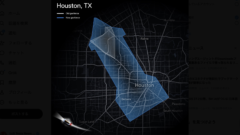
テスラが米国テキサス州ヒューストンで提供しているロボタクシーサービスの運行対象エリア(ジオフェンス)が、突如として従来の約10倍へと急拡大されました。テスラ公式のロボタクシーアカウント(@robotaxi)が「Houston, we have liftoff(ヒューストン、離陸した)」というメッセージとともに新しい運行マップの稼働を発表しました。公開されたジオフェンスの解析データによると、2026年4月の運行開始以来維持されてきた約25平方マイル(約65平方キロメートル)から、一挙に約254平方マイル(約658平方キロメートル)へと916%もの拡張を完了しています。
約658平方キロメートルという面積は、日本の東京都23区全体の面積(約627平方キロメートル)を上回る広大なスケールです。宇宙開発の拠点であるヒューストン(NASAジョンソン宇宙センター所在地)やスペースXのスターシップにちなんだロケット形状のエリアは、北西部のコッパーフィールドやジャージービレッジ付近からダウンタウン、ベレアを縦断し、南西部のミズーリシティ付近、東部はパサデナやサウスヒューストンの手前まで広がっています。主要2空港(ジョージ・ブッシュ・インターコンチネンタル空港およびウィリアム・P・ホビー空港)は現時点で対象外であるものの、約120万人の居住人口をカバーする広大な都市圏が、前席無人のモデルYロボタクシーの運行可能エリアへと組み込まれました。
テスラの安全性レポートによると、米国ヒューストン単独のフリートにおいて2026年10月中旬時点で約22万6,000マイル(約36.4万キロメートル)の自律走行実績を積み上げてきました。特筆すべきは、同じヒューストン市場で先行していたアルファベット(Google)傘下のウェイモ(Waymo)の運行エリアが、ダウンタウン中心の約49平方マイル(約127平方キロメートル)に留まっている点です。テスラは今回の改定によって、先行するウェイモの5倍以上という圧倒的な広域エリアを一瞬でカバーすることに成功しました。
なぜテスラは、他社が数ヶ月から数年を要するような広域エリアの拡張を、これほどまでの短期間かつ一挙に実現できたのでしょうか。その背景には、高精度3Dマップに依存する従来型アプローチと、視覚ニューラルネットワークのみで自律走行を行うテスラ独自のアプローチにおける「スケーラビリティ(拡張性)の決定的な構造差」が存在します。
高精度マップ(HDマップ)依存型が直面する「スケーラビリティの壁」
自動運転の社会実装において、これまで業界の主流とされてきたのは、ミリ単位の精度を持つ「高精度3Dマップ(HDマップ)」をあらかじめ構築し、車両に搭載したLiDAR(レーザーセンサー)で自車位置を照合しながら走行する手法でした。しかし、この方式にはエリアを広げようとする際に避けられない物理的・経済的な制約が伴います。
1. LiDAR搭載車による事前の網羅的スキャン走行
高精度マップ方式を採用する事業者は、新しいエリアをサービス対象に加える際、必ず専用の計測車両を走らせて街中の道路、白線、縁石、信号機、標識の位置関係をレーザースキャンし、3次元データとしてマッピングしなければなりません。これには莫大な時間と専任オペレーターの人件費が投じられます。
2. 地図データの定期更新と維持管理コスト
現実の道路環境は常に変化しています。車線の引き直し、道路工事による規制、新しい標識の設置などが発生した場合、車両が保持するHDマップとLiDARの実測データに乖離が生じ、走行不能や急停止のリスクが高まります。そのため、運行エリアが広がるほど、地図の鮮度を維持するための再スキャン費用が線形(リニア)に膨れ上がり、事業者の収益性を圧迫する要因となります。
3. ダウンタウンなどの限定エリアに縛られる構造的理由
ウェイモをはじめとするHDマップ依存型のフリートが、なぜ特定の都市のダウンタウンや碁盤の目状の区画に何年間も留まり続けるのかという理由は、この維持管理コストにあります。エリアを広げれば広げるほど「マッピングと保守の負債」が面積に比例して累積的に増大するため、商業的に採算が取れる人口密集地の狭い範囲にサービスを限定せざるを得ないのが実態です。


テスラのEnd-to-EndビジョンAIが実現する「限界費用ゼロ」の都市展開
対照的に、テスラが採用しているのはカメラ映像から得られる視覚情報のみを入力とし、AIニューラルネットワークが直接ステアリングやペダル操作を出力する「End-to-End(エンド・トゥ・エンド)ビジョンAI」です。このアーキテクチャこそが、一晩で運行エリアを10倍に急拡大できる原動力となっています。
1. 人間と同じ「初見の道路でも視覚と推論で走破する」ニューラルネット
テスラの自律運転システム(FSD)は、事前に作成された精密な地図の上をトレースして走る仕組みではありません。人間のドライバーが見知らぬ街を運転するのと全く同様に、車載カメラが捉えた道路形状、路面標示、他車両や歩行者の動態をリアルタイムに推論し、その場で走行軌跡を生成します。したがって、その道が事前の計測対象エリアであったかどうかは、走行の成否に影響を与えません。
2. フリート走行データによる自己教師あり学習
テスラには世界中で走行する数百万台の一般市販車両(フリート)が存在します。ヒューストンにおいても、一般オーナーの車両が日常的に走行することで、あらゆる交差点や幹線道路の映像データが収集され、AIモデルの学習に反映されています。専用の計測車両を自社で走らせる必要がなく、データ収集にかかる限界費用は事実上ゼロに抑えられます。
3. ジオフェンスの枠線を引くだけで即日運行可能
車両自体が「どこでも走れる汎用的な視覚AI」を備えているため、運行エリアの拡大に必要な作業は、オペレーションセンター側で運行許可を出すジオフェンス(地理的境界線)の座標データを更新するだけです。インフラ側の工事や事前の精密測量を一切挟むことなく、ソフトウェア側の設定変更だけで翌朝からサービス範囲を10倍に広げられるのは、このアーキテクチャならではの強みです。
ダラスでのサイバーキャブ投入と次期展開都市、ウェイモとの構造比較
ヒューストンでの急拡大は単なる一過性のテストではなく、全米規模でのロボタクシー展開を加速させるロードマップの通過点に過ぎません。現在テスラの無人ロボタクシー(モデルYフリート)は、オースティン、ダラス、ヒューストン、マイアミ、オーランド、タンパの6都市で営業運行を行っています。
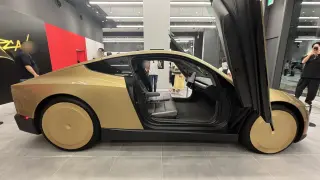
テスラは次期展開都市として新たに「ラスベガス」「フェニックス」「ジャクソンビル」「サンアントニオ」の4都市を挙げています。また、すでにモデルYによる無人運行(約31平方マイル)が行われているテキサス州ダラスにおいては、翌月(2026年11月)にもオースティンに次ぐ2都市目として、ステアリングやペダルを持たない専用車両「サイバーキャブ(Cybercab)」を用いた商用ライドサービスを開始する計画です。さらに、AIソフトウェア担当バイスプレジデントのアショク・エルスワミ(Ashok Elluswamy)氏は直近の2026年第3四半期決算説明会において、完全無人FSD(Unsupervised FSD)の展開に伴い、2027年第2四半期(Q2)にも一般オーナーが自身のモデル3やモデルYをロボタクシーネットワークに追加できるようになる見通しを明かしています。
ここで、代表的な先行フリートであるウェイモと、テスラのアプローチの違いを整理します。
| 比較項目 | ウェイモ(Waymo) | テスラ(Tesla) |
|---|---|---|
| 自動運転アプローチ | LiDAR + レーダー + HDマップ依存型 | 車載カメラ + End-to-End ビジョンAI |
| ヒューストン運行面積 | 約49平方マイル(約127平方キロメートル) | 約254平方マイル(約658平方キロメートル) |
| 事前3Dマッピング | 必須(専任計測車による網羅的スキャン) | 不要(汎用ビジョンによるリアルタイム推論) |
| エリア拡大の所要期間 | 数ヶ月〜数年(測量と検証の反復) | 即日(ソフトウェア側の境界線更新のみ) |
| 車載センサー・車両構成 | 専用架装のマルチLiDAR・レーダー・カメラ | 市販車共通の車載カメラのみ(モデルY等) |
| 新規都市への展開限界費用 | 都市ごとに線形で増大(高額固定費) | ほぼゼロ(フリートデータ活用) |
日本の自動運転実証実験が抱える「ODD拡大コスト」への示唆
今回のヒューストンにおける運行エリアの10倍拡大は、日本国内で自動運転の社会実装を模索する交通事業者や自治体にとっても、極めて示唆に富む事例です。
1. 日本国内の特定自動運行(レベル4)が直面する高コスト構造
日本の改正道路交通法に基づく「特定自動運行(自動運転レベル4)」として各地で進められている自動運転バスやラストワンマイル輸送の多くは、道路への磁気マーカー埋設や、事前の高精度LiDARマッピングを前提とした設計になっています。このアプローチでは、走行ルートをわずか数百メートル延伸したり、新興住宅地へ路線を広げようとするたびに、巨額の測量費用と認可手続きが発生します。運行設計領域(ODD)を広げられないことが、地方の過疎地における採算化を阻む最大の障壁となっています。
2. カメラビジョン×AI基盤モデルがもたらすブレークスルー
テスラが示した「地図を作らず、視覚AIでどこでも走る」モデルは、専用インフラへの依存を断ち切ることで、運行エリアの拡大コストを劇的に引き下げられる可能性を示しています。日本のように狭隘路が多く、道路工事や積雪による環境変化が激しい国土において、地図の保守コストをかけずにサービス範囲を拡大できるかどうかは、将来の自動運転事業の成否を分ける本質的な分岐点となります。
参考情報
- Not a Tesla App: Tesla’s New Houston Robotaxi Area Is Shaped Like a Rocket
- Teslarati: Tesla expands Robotaxi geofence in Houston with an ode to SpaceX merger




※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント