テスラが展開する完全自動運転「フルセルフドライビング(FSD:Supervised、監視付き)」は、カメラ映像のみを入力として車両運動を出力するエンド・ツー・エンド(End-to-End)ニューラルネットワークへ移行し、運転のスムーズさや交差点の判断力において進化を続けています。しかし、日常的にFSDを利用する米国のオーナーたちの間では、長年にわたり解消されない2つの実用的な弱点が指摘されてきました。
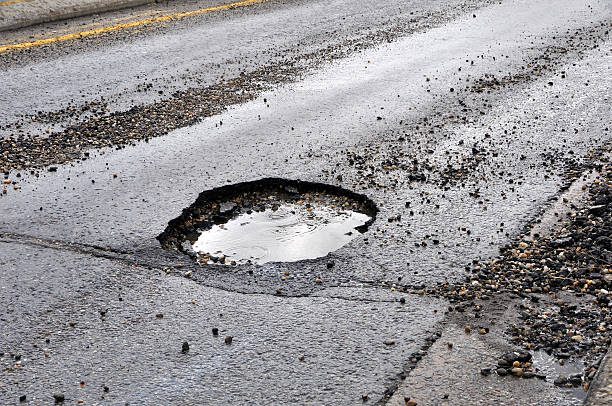
それが「路面の陥没(ポットホール)を回避せず直撃すること」と、「不自然または局所法規に反する経路を選ぶナビゲーションの迷走」です。
2026年10月初旬、テスラAIチームのエンジニアリングディレクター(Director of Engineering)を務めるフィル・デュアン(Phil Duan)氏がX上でユーザーからの質問に応じ、ポットホール回避とナビゲーションの双方について「両方の改善が来る」と回答しました。時期やバージョンは示されていません。ポットホール回避はFSD v14.3のリリースノートで「Upcoming Improvement」として言及されたまま約半年が経過しており、今回の発言がどこまで具体的な進展を示すかは慎重に見る必要があります。
1. ポットホールを避けないFSDの挙動と、考えられる要因
人間のドライバーであれば、路面に開いたアスファルトの深い窪みやポットホールを視界に捉えると、タイヤやホイールへの衝撃、パンクのリスクを避けるために自然とステアリングを僅かに切るか、減速して通過します。
現行のFSD v14系では、Teslaratiの筆者など一部オーナーが、前方に明らかな路面陥没があっても、車線の中央を維持したまま通過する場面を報告しています。筆者はスワイプダウンで低速プロファイル(Sloth)に切り替えるか、手動でステアリングを介入して回避しているとされます。
テスラは原因を説明していませんが、路面から下方向に窪む形状は、立体物に比べて認識が難しいと考えられます(当編集部の推測)。以下の図は一般的な説明です。
【ニューラルネットワークの認識境界(当編集部の推測)】
・立体障害物(歩行者・車両・縁石):路面からの垂直立ち上がり高さがあり高精度に検知
・路面陥没(ポットホール・段差):垂直の高さがなく、路面のテクスチャ(影や色ムラ)と区別が困難
一般論として、カメラ映像から路面の形状を推定する場合、路面から上に突き出ている立体物は視差や輪郭変化から検出しやすい一方、下へ窪んでいるポットホールは、濡れた路面や補修跡、影との視覚的な差異が小さく、深度方向の段差として確信を持つことが難しいと考えられます。ただし、FSDの内部構造について、テスラは具体的な説明を公表していません。
デュアン氏は改善の具体的な方式を明らかにしておらず、軽微な車線内オフセット(わずかな横移動)などの挙動が実装されるかどうかも不明です。

2. ナビゲーション狂いとローカルプランナーの摩擦
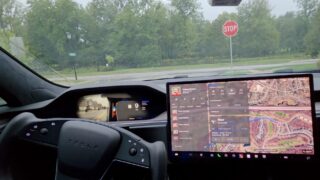
もうひとつの深刻な課題がナビゲーションです。目的地を設定した際、推奨されるルートが遠回りであったり、地域特有の交通ルールに適合しない経路を提案する問題が報告されています。
例えば、Teslaratiの筆者は、ペンシルベニア州の「右折車のみ一時停止除外」といった局所的な標識への対応や、左折禁止の出口で約7割の確率で左折を提案される事例を、個人の体験として報告しています。
【経路計画の一般的な構造(当編集部の説明)】
1. グローバルプランナー(大域ナビ):地図データとGPSに基づいて目的地までのルートを策定
2. ローカルプランナー(局所ニューラルネット):周囲のカメラ視覚情報から直近の進行軌道を生成
テスラは2026年夏のアップデート(Summer Update)で「推奨ルート(Preferred Routes)」機能を導入しました。しかし、Teslaratiの筆者は、駐車場からの脱出時などにナビゲーションが混乱する事例を報告しています。

デュアン氏はナビゲーション改修の具体的な内容を明らかにしていません。
3. 日本の走行環境に求められる認識精度
配信時期や地域は明らかになっていませんが、将来的な日本導入を見据えた場合も、重要な論点になります。
日本の一般道は、欧米に比べて車道が狭く、道路工事に伴うアスファルトのパッチ当て(補修跡)や雨水桝・マンホールの段差が密集しています。段差や窪みを過剰に誤検知して急ブレーキや蛇行を繰り返せば実用に耐えませんし、逆に無視して突入すれば大径ホイールのリム損傷やタイヤのバーストにつながります。
また、複雑な一方通行網や時間帯指定の右左折禁止など、局所的な道路標識への完全準拠が不可欠です。視覚ニューラルネットが「物理的な路面形状の深度」と「道路標識に即した正確な経路案内」を高い精度で両立できるかどうかは、日本市場における運転支援および自律走行の信頼性を左右する論点となります。
参考情報
- Teslarati: Tesla says fixes on Full Self-Driving’s two biggest issues are on the way
- X: Phil Duan氏の投稿







※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント