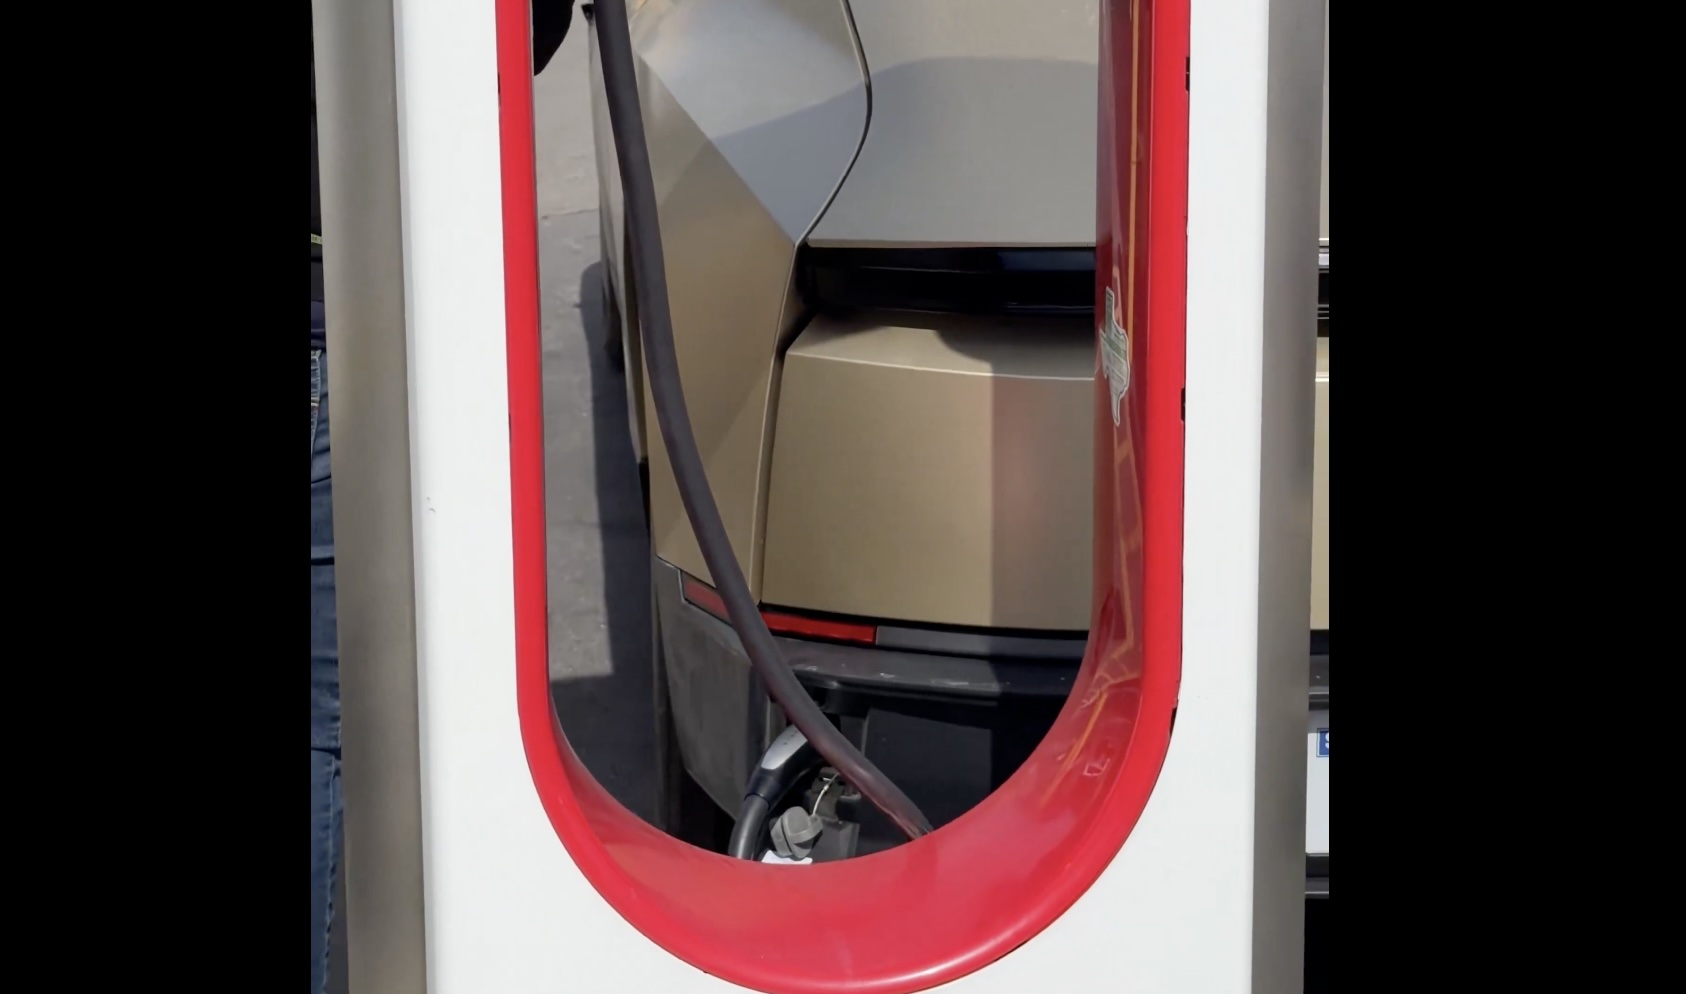
テキサス州オースティンの公共スーパーチャージャーにて、深夜に自律走行で集結した無人ロボタクシーのフリートに対し、テスラの現場従業員が手作業で1台ずつ充電ケーブルを接続している様子が撮影され、SNS上で大きな注目を集めています。
映像に映っていたのは、運転席に誰も乗っていないゴールドのサイバーキャブ(Cybercab)1台と、9台のモデルYで構成される合計10台の無人フリートです。各車両は自動で駐車枠へ後退駐車を完了させますが、その後の充電プラグの抜き差しは1人のスタッフが歩き回って手動で行っていました。
「完全自動運転なのに人間がケーブルを挿している」という光景は一見シュールに映りますが、車両構造やインフラ整備の過渡期を冷静に分析すると、テスラが極めて合理的かつ泥臭くスケールアップを進めている実態が浮き彫りになります。
So look at what I found. This is how Tesla charges unsupervised robotaxis at a public supercharger. Here is a driverless Cybercab showing up with no one in it. There are 9 other Model Ys that showed up too. A Tesla employee is walking around and plugging each of them in. She also moves the cars if they are not positioned well enough to charge. I love this process. One person charges multiple robotaxis at once
— Abhimanyu Yadav (@WorldlyReviewer) October 3, 2026
1人の従業員が10台を管理する「スクラッピー」な現場オペレーション
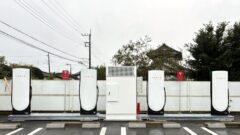
撮影された現場では、完全無人の車両たちが次々とスーパーチャージャーのストールに到着し、正確にバックで駐車枠に収まりました。
待機していたテスラ従業員は、到着した車両のポートに次々とNACS(北米充電規格)ケーブルを差し込み、ケーブルの長さが届かない場合は車両の位置をわずかに前進・後退させて微調整を行っていました。
1. 車両の自動運行と地上作業の役割分担
走行自体はFSD(Full Self-Driving)によって完全無人で完結しているものの、急速充電コネクターの着脱という最後の物理的アクションのみを人間の地上スタッフが担っています。
2. オペレーションコストの現実解
1人のスタッフが同時に10台以上の無人車両の充電・簡易チェックを並行処理できるため、従来の「ドライバー1人につき車1台」のタクシー運用と比較すれば、労働生産性は劇的に向上しています。
この泥臭い現場運用は、かつてモデル3の量産立ち上げ時にテスラが見せた「プロダクション・ヘル(生産地獄)」を突破するためのプラグマティック(実用主義的)なアプローチを想起させます。

サイバーキャブに「AC普通充電器」が存在しない設計上の理由
なぜテスラは、拠点の普通充電器で夜間にゆっくり充電させるのではなく、公共の急速充電スーパーチャージャーに頼らざるを得ないのでしょうか。その最大の理由は、サイバーキャブの割り切ったハードウェア設計にあります。
サイバーキャブには、一般の市販EVに必ず搭載されている「車載AC充電器(オンボードチャージャー)」が搭載されていません。
| 項目 | 一般市販テスラ(モデル3/Y) | サイバーキャブ(Cybercab) |
|---|---|---|
| AC普通充電 | 対応(ウォールコネクター等) | 完全非対応(オンボードチャージャー非搭載) |
| DC急速充電 | 対応(最大250kW) | 対応(リアバンパー内のNACSポート) |
| ワイヤレス給電 | 非対応 | 対応(インダクティブ充電レシーバー搭載) |
| 充電ポート位置 | 左リアテールランプ脇 | リアバンパー下部ドロップダウン式ドア内 |
車載AC充電器を完全に削ぎ落とすことで、サイバーキャブは大幅な軽量化と車両製造コストの削減を達成しています。その代償として、AC家庭用コンセントやウォールコネクターからの充電は物理的に不可能となり、充電手段は「スーパーチャージャーによるDC急速充電」か「ワイヤレス給電」の二者択一に絞り込まれているのです。
サイバーキャブの充電ポートはリアバンパー下部の小さな開閉ドアの内側に配置されており、手動接続時も後退駐車が必須となっています。

ワイヤレス充電ハブ完成までの「地上支援」コストと過渡期の戦略
テスラが最終的に目指しているのは、人間が介在しない「完全非接触ワイヤレス充電」です。
テスラはすでに米連邦通信委員会(FCC)からサイバーキャブ向けワイヤレス給電システムの認可を取得しています。Bluetoothで給電パッドを検出し、超広帯域無線(UWB)によって数ミリ単位の正確さで車両を誘導して停車、磁界結合方式により90%を超える高い効率で電力を伝送する技術です。
しかし、この自動充電網を展開するには、地中に給電パッドを埋め込んだ専用インフラの整備が不可欠です。
1. 専用充電ハブの建設タイムラグ
テスラは現在、オースティンに80基のワイヤレス充電パッドを備えた「ロボタクシー専用充電ハブ」の建設を進めていますが、本格稼働には時間を要します。
2. モデルYベースの先行フリートへの対応
オースティンで稼働する大半のロボタクシーは現行のモデルYであり、ワイヤレス充電レシーバーを搭載していません。そのため、当面の間は有線ケーブルによる充電が避けられません。
3. 自動接続ロボットアームの断念
かつてイーロン・マスクが披露した蛇型ロボット(スネークチャージャー)のような自動プラグイン機構は、可動部の故障率や降雨・砂塵に対する耐久性の問題から商業化が見送られました。
高価で壊れやすい自動接続ロボットを全スーパーチャージャーに配備するよりも、「インフラが整うまでは人間が手作業で挿す」という選択肢をとる方が、設備投資とリスクの観点から遥かに合理的です。
無人走行フリートの規模拡大と、地上インフラの整備速度のズレを埋める現実解として、この手動充電オペレーションは当分の間、テスラのロボタクシー展開を支える重要な現場基盤であり続けます。
参考情報






※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント