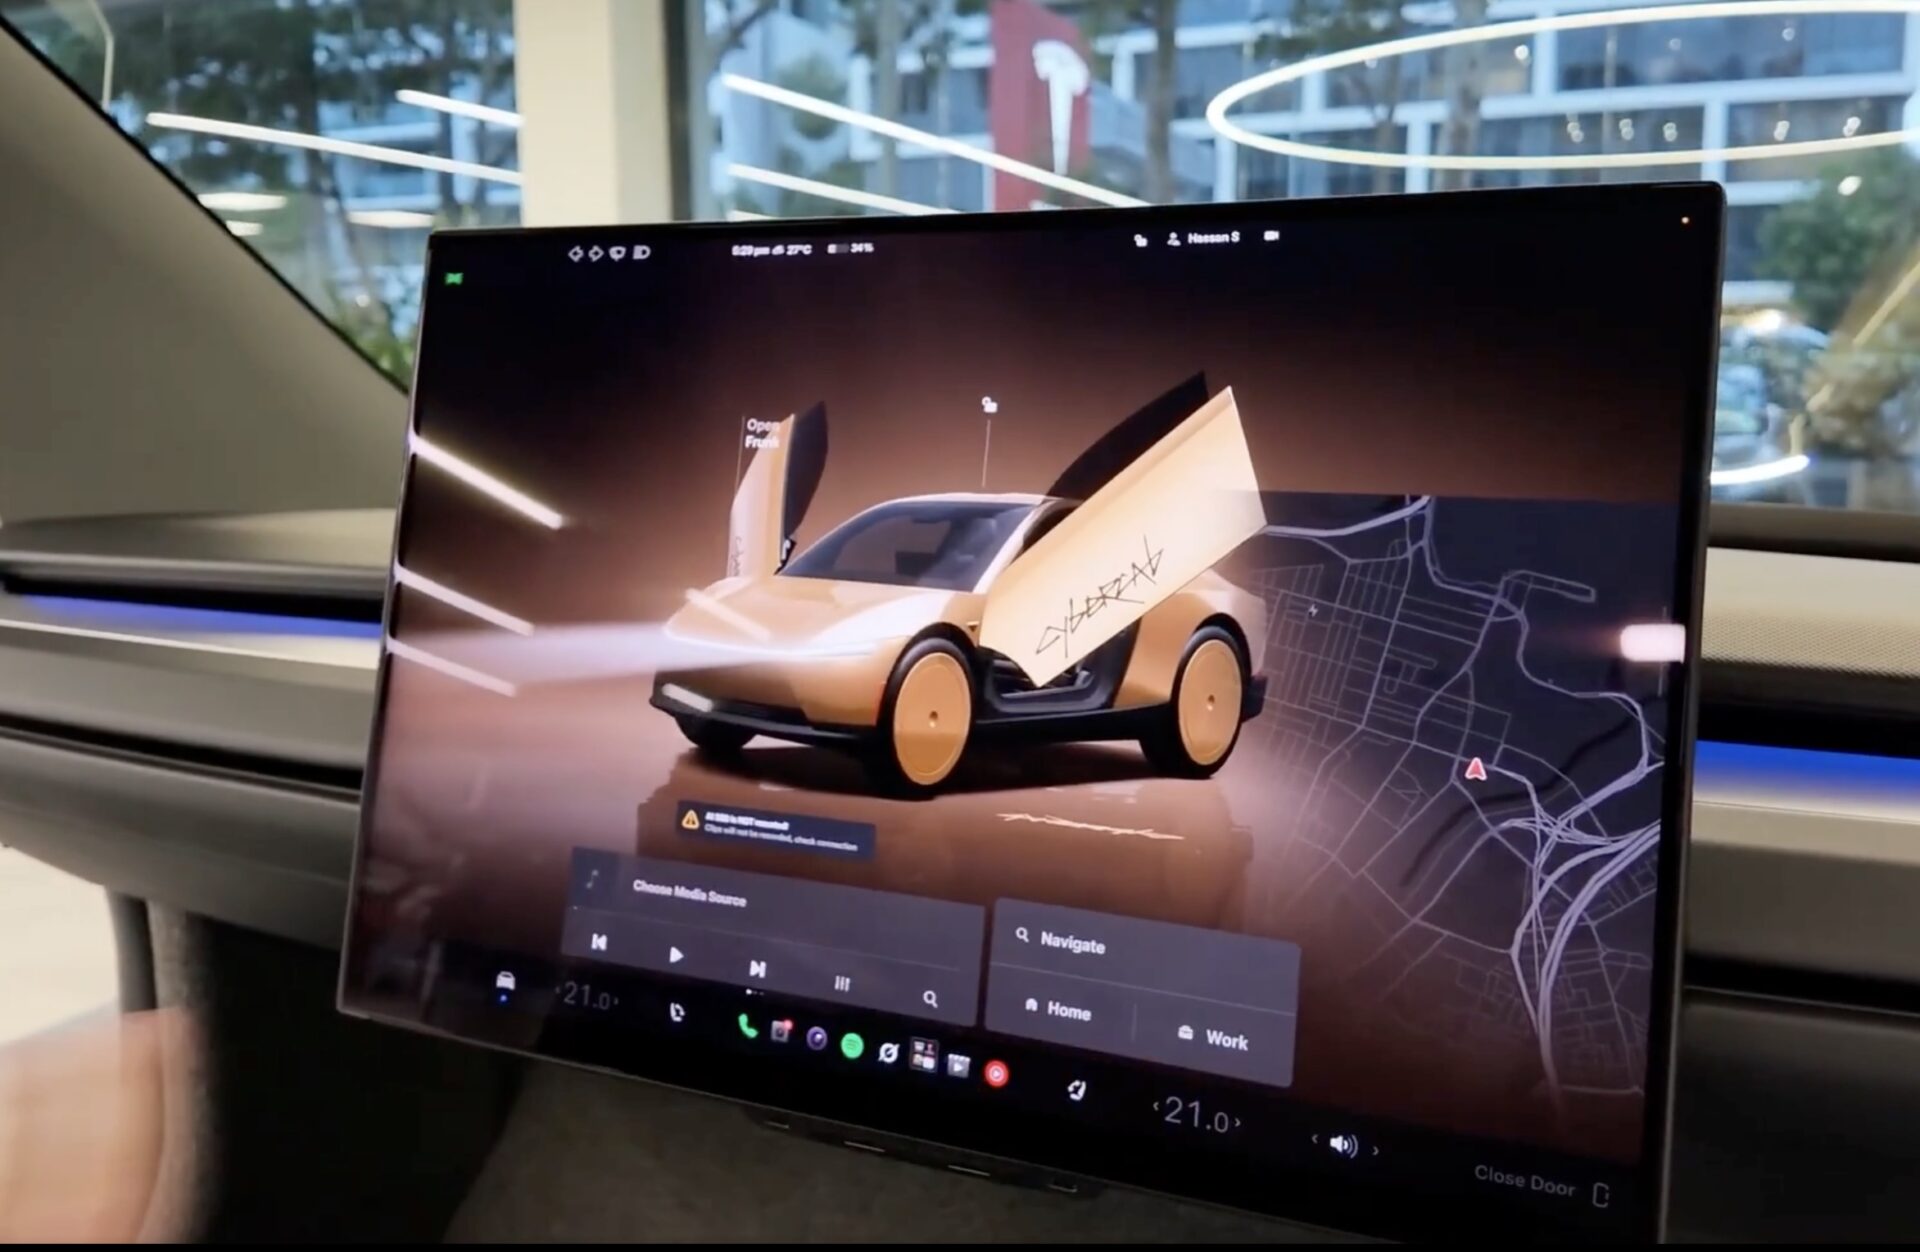
ステアリングもアクセルペダルも存在しないテスラ「Cybercab」。オーストラリア・シドニーのショールームで展示された実機から、その巨大な21インチセンターディスプレイで動作する「一般オーナー向け車載UI」の全容が初めて明らかになりました。
これまでテキサス州オースティン等で目撃されていた商用ロボタクシー向けの簡易画面とは異なり、今回確認されたのは個人所有(プライベートオーナーシップ)を前提としたフル機能の車載OSです。物理スイッチが全廃されたキャビンで、乗客はどのように車両をコントロールし、緊急時にはどのようなフェイルセーフが用意されているのか。リークされた実機映像から、テスラが描くステアリングレス車のHMI(ヒューマン・マシン・インターフェース)を解き明かします。
Interestingly, this is the first time Tesla have publicly shown what could be the consumer-facing software for a privately owned Cybercab.
— Oli (@CARN0N) September 21, 2026
It basically looks just like the software in a Model 3 or Model Y.
The CarSauce YouTube channel got access to the Cybercab currently… pic.twitter.com/BPkiQtIdXO
配車専用画面とは違う「個人所有向けOS」の判明
これまでの自動運転タクシー(WaymoやオースティンでのCybercab試験フリート)では、後席モニターに表示される情報は「目的地までの到着予想時間」「エアコン調整」「音楽再生」「緊急降車ボタン」といった最小限の乗客機能に絞り込まれていました。
1. 21インチ大画面に広がるModel 3/Yライクな操作体系
シドニーの展示車両で撮影された映像では、左側にゴールドカラーの3D車両アバター、右側に高精細ナビゲーションマップが配置された、現行のテスラ車オーナーにはおなじみのダッシュボードが稼働していました。画面の端をスワイプすることで全画面マップへの切り替えや、YouTube、Netflixなどの「Tesla Theater」アプリへシームレスにアクセスできる構造です。
2. バタフライドアとトランクの直感操作
画面上の3Dアバターには、Cybercabの特徴であるガルウィング状のバタフライドアやリアトランクを開閉するためのタッチターゲットが直接配置されています。外部ドアハンドルを持たないCybercabにおいて、車内からのドア開閉もすべてこの画面またはスマートフォンアプリ経由で行われます。

物理スイッチ全廃。シート調整から車庫入れまでのデジタル統合
Cybercabのインテリアにおける最大の構造的特徴は、ステアリングやペダルだけでなく、シート側面の調整レバーやスイッチ類まで徹底して削ぎ落とされている点です。
1. 画面上のカーブスライダーによるミリ単位のシート制御
座席の前後スライドやリクライニングは、センターディスプレイのシートメニューから操作します。画面上に表示される直感的なカーブ状のスライダーを指でドラッグすることで、シート全体を前後に動かしたり、背もたれをほぼ水平の「ラウンジポジション」まで倒すことが可能です。これらの設定値は個人のドライバープロファイル(テスラアカウント)にクラウド保存され、乗車と同時に自動で再現されます。
2. 狭い車庫入れを可能にする「オンスクリーン・ジョイスティック」
ステアリングが存在しない車両において、自宅のガレージや狭い駐車スペースでの微細な取り回しをどう行うのかは大きな疑問点でした。今回判明したソフトウェアには、画面上に仮想のジョイスティックを表示させ、ミリ波やカメラで周囲を確認しながら微速で車を前進・後退・旋回させる手動アシスト機能が組み込まれています。
| 操作項目 | 従来のテスラ車(Model 3/Y) | Cybercabの設計 |
|---|---|---|
| シート調整 | シート側面の物理レバースイッチ | 画面上のデジタルスライダー操作(プロファイル連動) |
| ドア開閉 | ドアトリムの物理ボタン / レバー | 画面上の3Dアバタータップ / アプリ操作 |
| 狭所微速移動 | ステアリング+ペダル操作 | 画面上の仮想ジョイスティック / スマホサモン |
| 緊急退避 | ブレーキペダル踏み込み / 手動操舵 | 画面上の「Pull Over(安全停車)」ボタン |
運転権限のない乗客を守る「Pull Over」とフェイルセーフ
運転操作の主導権が100%車両側のAI(FSD)にあるCybercabにおいて、乗客が最も気になるのは「システムに異変を感じた際、どうやって車を止められるのか」という点です。
1. 誤操作を防ぎつつ即応する「Pull Over」機能
画面上には、走行中でも即座に認識できる専用の「Pull Over(安全停車)」インターフェースが常設されています。走行中に乗客がこのボタンをタップした場合、急ブレーキによる後続車追突を避けるため、車両は周囲のカメラとビジョンAIで道路状況をスキャンし、最も近い安全な路肩や退避スペースを見つけて自動で滑らかに停止します。
2. 車内モニタリングカメラによる状態検知
キャビン内には広角のインキャビンカメラが設置されており、乗客のシートベルト装着状況や急病・パニック状態、あるいは車内への忘れ物をリアルタイムで視覚認識します。ドアが走行中に誤って開かないよう電子ラッチが二重にロックされるなど、物理レバーを排除したからこそ可能なソフトウェア制御の多重防御が敷かれています。
3万ドル未満の一般販売に向けた布石
テスラCEOのイーロン・マスク氏は、Cybercabを商用ロボタクシーとして運用するだけでなく、一般消費者向けに3万ドル(約450万円前後)未満で市販する計画を一貫して主張しています。
今回確認された洗練されたコンシューマー向けUIは、Cybercabの開発が単なる閉鎖空間での移動サービスにとどまらず、個人が愛車としてガレージに所有する未来を前提に最終調整段階に入っていることを示しています。ステアリングのない車が日本の公道を走るまでにはまだ法規制のハードルが残るものの、ハードウェアとソフトウェアの両面で「人間が運転しない車」のインターフェースはすでに完成形へと近づいています。
参考情報







※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント