
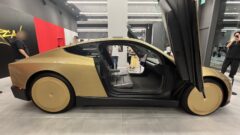
テキサス州オースティンで一般向けの商用無人配車を開始したテスラの専用ロボタクシー「サイバーキャブ(Cybercab)」。ステアリングもペダルも存在しない完全自動運転車両として運行を開始した同サービスですが、初期フェーズでは運行時間帯が日中中心に制限されています。
この運用体制に対し、テスラのAI・自動運転ソフトウェア担当バイスプレジデントを務めるアショク・エルスワミー(Ashok Elluswamy)氏は、24時間運行(24/7)の解禁時期について「来月頃(next month or so)」になると言及しました。同氏によると、この終日稼働の実現は「FSD v15計画に向けてマージされる次期テクノロジー」のロールアウトと密接に結びついています。
昼間の限定運行から深夜・未明を含む24時間商用インフラへ移行するためには、どのような工学的ハードルをクリアする必要があるのでしょうか。本記事では、低照度・悪天候環境におけるピュアビジョンの認識課題、FSD v15で導入されるアーキテクチャ刷新、そして24時間フリートを支える地上運用体制を客観的に整理します。
なぜ現行の運行から「24時間化」に次世代モデルが必要なのか
完全無人(Unsupervised)の配車サービスにおいて、昼間と深夜ではシステムが直面する物理的環境が根本的に異なります。
1. 極低照度環境における受光素子(CMOS)のS/N比低下
光学カメラのみに依存するテスラのシステムにおいて、完全な暗闇や街灯のない郊外路は最大の難関です。受光素子(CMOSセンサー)に入射するフォトン(光子)数が激減すると、画像のS/N比(信号対雑音比)が低下し、ノイズが増加します。物体輪郭のエッジ検出や深度推定の不確実性が高まるため、昼間モデルのままでは誤検知や過度な減速(ファントムブレーキ)を誘発するリスクがあります。
2. 夜間ウェット路面の光反射とグレア現象
深夜から未明にかけて発生しやすい降雨や路面凍結、濡れたアスファルトに反射する対向車ライトやネオンサインのグレア(眩惑光)は、2D画像上のコントラストを著しく乱します。幾何学的な特徴点抽出が困難になる環境下で、車載AIは光の反射に惑わされず真の走行可能領域(Free Space)を正確に識別する必要があります。
FSD v15アーキテクチャが挑む「時系列トランスフォーマー」の進化
アショク・エルスワミー氏が言及した「FSD v15計画」は、単なるパラメータの増量ではなく、暗闇や悪天候下での推論能力を抜本的に強化するアーキテクチャ変更を含んでいます。
1. 潜在空間メモリ(Latent Memory)による時系列補完
FSD v15では、時系列トランスフォーマーが過去数百フレームにわたる特徴マップ(Feature Map)を潜在空間内に保持する能力が拡張されます。これにより、一瞬ヘッドライトの光が途切れたり暗闇に隠れた障害物であっても、「直前までそこに存在していた物理的位置と移動ベクトル」を記憶から高精度に再現し、死角や低照度を補完して走行軌道を維持します。
2. 単一エンドツーエンドモデルのコンテキスト長拡大
車載GPU(HW4)の推論効率を限界まで最適化することで、AIモデルが一度に処理できる時間軸(コンテキストウィンドウ)が拡大します。低照度下での微小なオプティカルフロー(ピクセルの動き)から先行車両や歩行者の微細な挙動を検出し、暗所での遠方認識距離を延長します。
昼間限定運行と24時間運行(FSD v15)の工学的比較
Cybercabが目指す24時間運行体制と、現状の昼間運行における技術的・運用的仕様の比較は以下の通りです。
| 比較項目 | 初期フェーズ(昼間限定運行) | 24時間フル稼働(FSD v15統合後) |
|---|---|---|
| 主要運行時間帯 | 日中(良好な自然光環境) | 24時間365日(深夜・未明を含む) |
| 駆動AIモデル | FSD v14系(商用配車チューニング版) | FSD v15系(次世代アーキテクチャ) |
| 低照度・暗闇補完 | 車載LEDヘッドライト照射範囲に依存 | 潜在空間メモリによる時系列予測補完 |
| 充電運用方式 | 運行休止時間帯の有人/拠点給電 | 非接触ワイヤレス充電による自律給電サイクル |
| 遠隔監視体制 | 日中集中モニタリング | 24時間3交代制テレオペレーション網 |
| 天候適応力 | 晴天・薄曇り中心 | 夜間降雨・濃霧・ウェット路面適応 |
24時間フリート稼働を支える地上インフラと運用の条件
ソフトウェアの進化と同時に、ハードウェアおよび地上運用体制の自律化も24時間稼働の不可欠なピースとなります。
1. 非接触ワイヤレス充電による自律給電ループ
Cybercabには手動の充電ポート(充電リッド)や充電ケーブル接続口が存在せず、車体底面のインダクティブ充電(非接触給電)パッドのみが装備されています。深夜の需要減退時間帯に車両が自律的に専用ワイヤレス充電ステーションへ移動し、人手を介さずにバッテリーを補充して再び配車網へ復帰する自動化サイクルが稼働の前提となります。


2. 遠隔テレオペレーター(遠隔監視支援)のシフト体制
完全無人運転であっても、道路工事やパトカーの緊急誘導など、AIが判断に迷う稀なエッジケースでは遠隔オペレーターへのヘルプコール(テレアシスタント)が発生します。24時間運行の開始に伴い、低遅延通信網を介した深夜帯の遠隔監視オペレーションセンターの常時待機体制が確立されます。
結論:公共交通インフラとしてのロボタクシーの真価
ロボタクシー事業が真に既存の配車サービスや自家用車を代替する存在になるためには、「いつでも呼べば来る」という24時間の可用性が必須条件です。終電後の帰宅難民の輸送や深夜の物流代行など、24時間運行化によって解放される経済価値は昼間運行の数倍に達します。
アショク・エルスワミー氏が予告したFSD v15への技術統合が予定通り進めば、オースティンでの実証は「日中の実験的サービス」から「都市の基盤インフラ」へと本格的な転換点を迎えることになります。
参考情報
- Teslarati – Tesla Robotaxi will be a 24/7 service: here’s when
- Not a Tesla App – Tesla Cybercab News & FSD Architecture Updates






※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント