
テスラの運転支援ソフトウェア「FSD(Supervised)」は、エンドツーエンド(E2E)ニューラルネットワークへの全面移行以降、交差点処理や車線変更の滑らかさにおいて着実な前進を遂げてきました。しかし、日常的に運用するオーナーの視点では、路面の段差や陥没(ポットホール)への追従、白線に縛られた画一的な駐車挙動、あるいは特定の通勤ルートに対する頑健な拘りなど、依然として人間らしい柔軟性に欠ける領域が指摘されています。
こうした課題に対し、テスラのAI開発チームは単なる車両制御モデルのファインチューニングにとどまらず、車載AI「Grok」の深層統合や個人の運転習慣の学習、そしてパラメータ数を10倍に拡大する次世代アーキテクチャの投入を準備しています。
2026年9月、テスラのソフトウェア動向に詳しいNot a Tesla App等の報告により、今後配信が予定されているFSDの未実装機能ロードマップが明らかになりました。本記事では、対話型音声ナビゲーション、ビジョンによる段差能動回避、個別介入履歴の学習機構、そしてFSD v15に向けたハードウェア要件の工学的背景を整理します。
FSD (Supervised)のテスト走行を本格開始
— Tesla Japan (@teslajapan) August 20, 2025
*国内リリース時期は、弊社開発状況及び規制当局の許認可に依存します。 pic.twitter.com/0DmacEkTXq
車載Grokと統合される対話型ナビゲーション:高次意図の解釈と実行
従来の車載音声コマンドシステムは、「エアコンを22度に設定」「○○へナビ開始」といった限定的な構文解析に依存していました。これに対し、テスラが車載推論スタックへ直接統合を進めているGrokベースの対話インターフェースは、複数の条件が絡み合う高次な運転意図をリアルタイムに解釈することを目的としています。

1. 構文一致型コマンドからLLM意図解釈への移行
従来の音声認識では、あらかじめ定義されたキーワードのトリガーが必要であり、言い回しが少しでも異なるとエラーになる制約がありました。Grok連携により、自然言語処理モデルがドライバーの曖昧な指示(例:「途中でコンビニに寄ってから会社へ向かうが、混雑している駅前通りは避けたい」)を分解し、ウェイポイント設定とルーティング制約条件へ自動展開します。
2. 走行計画と車載機能制御のマルチステップ実行
Grokは単にナビゲーションの目的地を入力するだけでなく、走行中の空調や車速設定、さらには「暑い日だから屋根付き駐車場を探す」「車椅子用スペースの利用可否を考慮する」といった周辺状況に応じた目的地選定までをFSDのプランナーと協調して実行する構成が採られます。
3. 目的地の絞り込みと降車位置・駐車枠の自動特定
建物の正面エントランスで同乗者を降車させた後に自動で空き枠へ移動するような、複数の連続した低速マニューバを音声対話のみでシームレスに指示できる環境の整備が進められています。
リアルタイムビジョンによる「段差・陥没路面(ポットホール)」回避機構
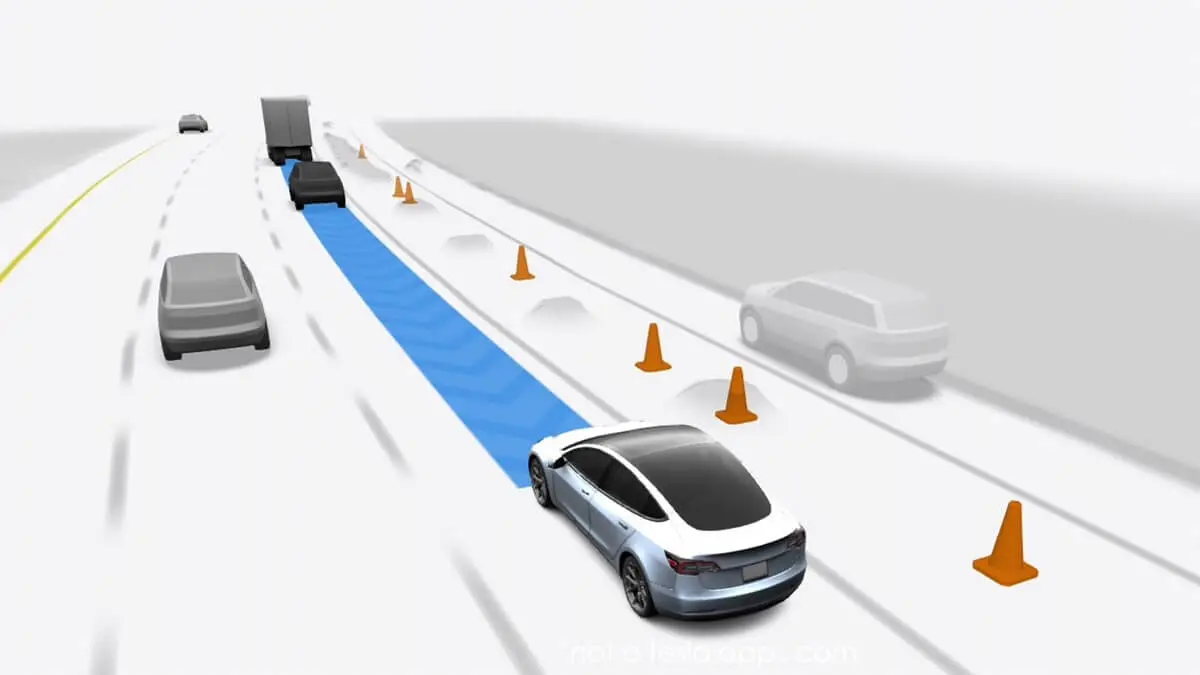
FSDを利用するドライバーにとって、最も頻繁に手動介入を強いられる要因の一つが路面の陥没(ポットホール)やマンホールの段差です。現行のニューラルネットは主に走行可能領域(Drivable Space)と白線、他車両の認識を優先するため、路面の深さ方向の欠損を見落としがちでした。
1. 地図データ依存からピュアビジョン能動回避への進化
過去のテスラ車両(アクティブエアサスペンション搭載のModel SやModel X)では、フリートデータと地図座標に基づいて事前に車高をソフト化・上昇させる手法が用いられていました。しかし、新設された道路陥没や一時的な舗装の剥がれには対応できませんでした。新たなビジョンモデルでは、車載カメラの映像フレームから路面の凹凸テクスチャをリアルタイムに深度推定し、視覚情報のみで直接回避軌道を生成します。
2. レーンキープ(車線内維持)とステアリング微調整のトレードオフ
ポットホール回避において技術的に困難な点は、対向車や隣接レーンの車両と衝突しないよう「車線境界の内側」で滑らかにステアリングを微修正する判断です。急激な回避挙動は同乗者に不安を与えるため、路面ギャップの深さと横方向クリアランスを瞬時に計算し、微細なヨーレート制御を行うアルゴリズムが組み込まれます。
3. テスラビジョン環境における単眼深度推定の精度向上
ミリ波レーダーや超音波センサー(USS)を用いないピュアビジョン構成において、アスファルトの色ムラや影と真の陥没を区別することは計算負荷の高いタスクです。テスラは自己教師あり学習(Self-Supervised Learning)によって数百万台規模のフリートから路面損傷データを収集し、段差検知ネットワークの誤認識率を抑制しています。
オーナー固有のドライビング習慣と介入履歴を学習するローカル最適化
現行のAutoparkやFSDの経路選択は、全車両共通の汎用モデルに基づいて動作するため、個々のドライバーが持つ「好みの寄せ方」や「通勤抜け道」を忠実に反映することができませんでした。次世代ロードマップでは、個人の介入履歴をモデルの入力パラメータとして活用する最適化が進められます。
1. 自宅車庫・狭小スペースにおける「駐車の癖」の再現
白線の枠線中央に正確に停車する標準的な自動駐車では、狭い自宅ガレージにおいて「同乗者の降車スペースを確保するために助手席側を壁にギリギリまで寄せる」「右側からバイクを出し入れするために斜めに止める」といった日常的な運用に対応できませんでした。新仕様では、ドライバーが行った手動駐車のステアリング角・進入角度・最終停車位置の履歴を学習し、その家庭固有の駐車プロファイルを再現します。
2. 手動介入を正の学習データとする「Preferred Routes」の進化
ナビゲーションシステムが提案する大通りルートに対し、ドライバーが繰り返し特定の裏道へステアリングを切る場合、その介入動作を「拒否」ではなく「選好(Preference)」としてローカルに記録します。これにより、次回以降の経路探索時にドライバーのルーティン走行がデフォルトとして優先されます。
3. クラウドフリート学習とオンデバイス学習のハイブリッド構成
テスラの安全中核モデル(衝突回避・交差点判断)はテラフロップス級のクラスタで一元的に訓練されますが、駐車の癖やルートの好みといった個人的な嗜好データは車両内のストレージで局所的に保持・適用されます。これにより、プライバシーを保護しつつ各車両のパーソナライズを実現します。
10倍のパラメータ拡張へ。FSD v15と次世代推論ハードウェアの要件
ソフトウェアの機能拡張と同時に、車載ニューラルネットワーク自体の規模も大幅な飛躍を計画しています。現在展開されているv14系から、次期メジャーリリースとなる「FSD v15」では、モデルのパラメータ数が約10倍に拡大される見通しです。
| 項目 | 現行モデル(v14系) | 次世代モデル(v15計画) |
|---|---|---|
| モデル規模(パラメータ数) | 約10億(1 Billion)規模 | 約100億(10 Billion)規模 |
| 路面凹凸対応 | 主に地図ベース(車高調整等) | リアルタイム・ピュアビジョン能動回避 |
| 音声操作の連携深度 | プリセット型コマンド解析 | Grok統合によるマルチステップ文脈理解 |
| 個人癖・介入の扱い | 単一セッションでのリセット | 車載ローカルでの習慣・選好プロファイル蓄積 |
| 衝突回避モジュール | 独立したルールベース併用 | E2E統合型 Automatic Collision Evasion |
| 要求推論計算基盤 | HW3 / AI4(HW4) | AI4(最適化版) / AI5 |
1. 100億パラメータ化がもたらす予測ホライズンの延伸
モデルパラメータが10倍に拡張されることで、より長時間のコンテキスト(数秒先の交通状況の推移や他車の合流意図)を内部潜在空間に保持できるようになります。これにより、見通しの悪い交差点や急な割り込みに対する判断の遅延(レイテンシ)が抑制されます。
2. Automatic Collision Evasion(自動緊急衝突回避)の深化
手動運転時であってもバックグラウンドでFSDの推論スタックが常時稼働し、突発的な障害物や歩行者の飛び出しに対してステアリングとブレーキを複合制御して回避する「Automatic Collision Evasion」が、100億パラメータモデルによってより高精度に洗練されます。
3. ハードウェア世代ごとの計算資源の配分
この巨大化するモデルを低遅延で推論させるため、テスラはAI4(旧称HW4)向けのメモリ圧縮・量子化を進めるとともに、将来のサムスン製AI5チップへの移行を視野に入れたスケーラブルなコードベースを構築しています。旧来のHardware 3(HW3)車両に対しては、機能を限定した軽量化モデルの適用、あるいはハードウェアレトロフィットの是非が今後の焦点となります。
まとめ:エンドツーエンドAIが向かう「運転技術」から「乗員との協調」への転換
テスラの自動運転開発は、走行車線の維持や信号認識といった「純粋な運転操作の機械化」の段階を終え、ドライバーの個人的な嗜好、路面の微小な欠損、そして自然な対話による目的地設定といった「乗員との協調」の領域へ歩みを進めています。
これらは、日々の利用における細かなストレスを軽減し、自動運転支援システムを真の実用ツールへと昇華させるための重要なステップです。今後OTAアップデートを通じてこれらの機能がどのように段階的リリースされていくのか、ソフトウェアバージョンごとの挙動変化を注視していく必要があります。
参考情報







※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント