テスラが北米を中心に展開する完全自動運転ソフトウェア「FSD(Supervised)」の最新バージョン「v14.3.9」(アップデートバージョン 2026.27.5 / 2027.5)において、重大な能動安全機能の追加が判明しました。それが「自動衝突回避機能(Automatic Collision Evasion)」です。
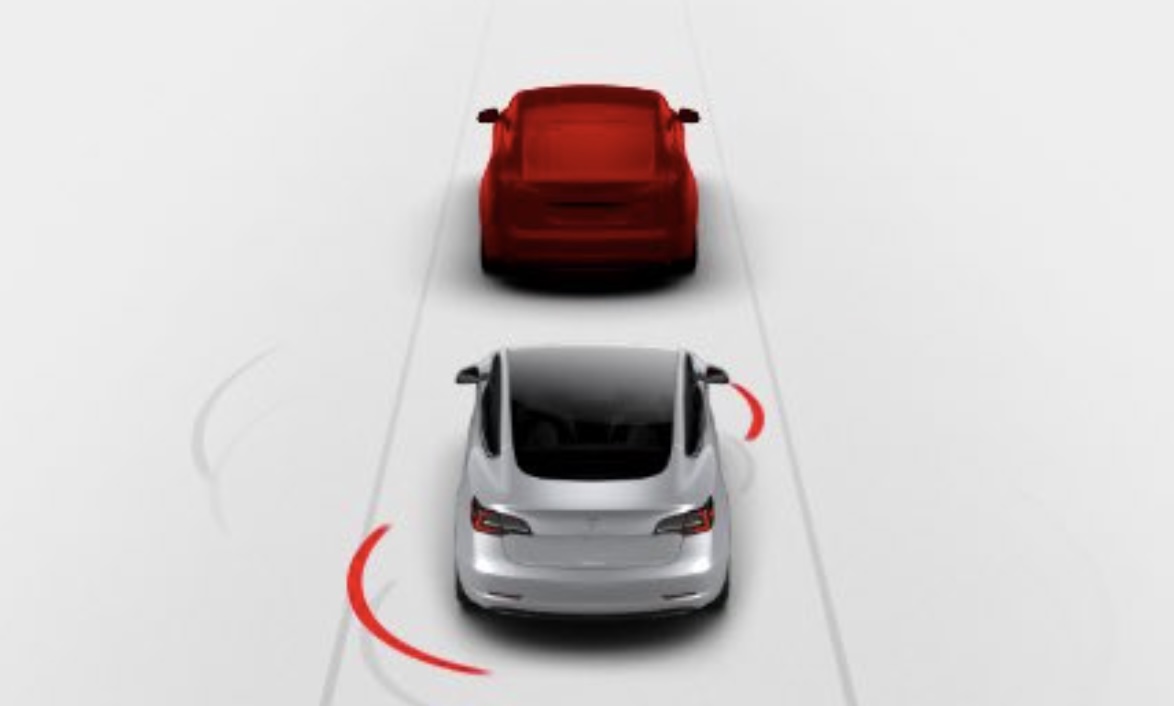
従来のFSDは、ドライバーがステアリングレバーやボタン操作でシステムを作動(エンゲージ)させている間のみ走行を制御していました。しかし今回導入される「自動衝突回避機能(Automatic Collision Evasion)」は、ドライバーが自らステアリングやペダルを操作して手動運転(マニュアル走行)している最中に、システムが回避不能な衝突の危険を検知した場合、瞬時にFSDが自律介入してステアリング操舵や加減速を行う緊急セーフティシステムです。
本記事では、従来のAEB(自動緊急ブレーキ)やELK(緊急車線維持)との工学的差異、アクセル無効化やブレーキ増圧を伴うペダル・ステアリングのインターロック仕様、作動要件、そして国際協定規則(UN-R79 / UN-R152)との関係を技術分解します。
直進減速から操舵回避へ。従来のAEBと「自動衝突回避機能」の決定的差異
自動車業界における衝突被害軽減システムは、長年にわたり「直進減速」を中心としたAEB(Automatic Emergency Braking)が標準でした。テスラが導入する自動衝突回避機能(Automatic Collision Evasion)は、この常識を大きく拡張するものです。
E2Eニューラルネットがもたらす空間認識と操舵回避
従来のミリ波レーダーや単眼カメラによるAEBと、テスラのエンドツーエンドAIによる緊急介入には、以下のような明確な構造的違いが存在します。
1. 従来のAEB(衝突被害軽減ブレーキ)の物理的限界
従来のAEBは、前方の障害物や急減速車を検知した際、同一車線内でブレーキ油圧を高めて最大約1.0Gの減速度を発生させます。しかし、高速道路などの高車速域や路面摩擦係数(μ)が低い状況では、制動距離の物理的限界により追突を完全に防ぎきれないケースが存在します。
2. 3D空間予測による自律ステアリング回避
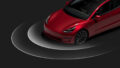
自動衝突回避機能(Automatic Collision Evasion)では、車載オキュパンシーネットワークが車両全周囲の空間ボクセルをリアルタイムで生成しています。前方衝突が予測され、かつ制動のみでは回避できないと判定された場合、隣接車線や路肩(ショルダー)の安全な空きスペースを瞬時に特定し、ステアリング操舵と加減速を同時に組み合わせて衝突経路から離脱します。
3. バックグラウンド待機(シャドウモード)からの即時介入
ドライバーが手動運転を行っている間も、車載コンピューター(HW3 / HW4)上ではFSDのニューラルネットワーク推論がバックグラウンドで常時稼働しています。衝突までの猶予時間(TTC: Time to Collision)が危機的閾値を下回った瞬間、車両の制御権(Control Authority)をアクティブセーフティ層へシームレスに引き渡します。
従来のAEB・ELKと「自動衝突回避機能」の仕様比較
テスラ車に搭載されてきた既存の安全機能と、今回導入される自動衝突回避機能(Automatic Collision Evasion)の違いを整理すると、下表のようになります。
| 比較項目 | 従来のAEB(自動緊急ブレーキ) | 従来のELK(緊急車線維持) | 自動衝突回避機能(Automatic Collision Evasion) |
|---|---|---|---|
| 作動タイミング | 手動運転時・AP作動時 | 車線逸脱・側方衝突の危機時 | 手動運転時(FSD非作動時)の前方衝突危機 |
| 主な制御対象 | ブレーキ(減速のみ) | ステアリング(車線内復帰のみ) | ステアリング操舵・ブレーキ・加速の複合制御 |
| 回避アクション | 同一車線内での急制動 | 自車線への引き戻し操舵 | 隣接車線への車線変更・路肩退避・加減速離脱 |
| 空間認識範囲 | 主に車両前方 | 車線白線・側方車両 | 全周囲360度オキュパンシー空間 |
| 基礎アーキテクチャ | 従来型決定論的制御ロジック | 従来型レーンキープ制御 | エンドツーエンド(E2E)ニューラルネットワーク |
作動要件とドライバー操作(オーバーライド)の安全インターロック
手動運転中にシステムが勝手にステアリングを動かす機能であるため、誤作動の防止とドライバーの意志尊重(オーバーライド性)に関する厳格な安全設計が施されています。
誤介入を防ぐ前提条件と道路環境
自動衝突回避機能(Automatic Collision Evasion)は、いかなる道路でも無制限に作動するわけではありません。テスラは安全上のインターロックとして明確な作動条件を設定しています。
1. 中央分離帯のある道路(Divided Road)
対向車線が存在する単路(センターラインのみの道路)では、誤った操舵回避が対向車との正面衝突というより深刻な事故を誘発する危険があります。そのため、初期リリースでは中央分離帯やガードレールによって対向車線と物理的・構造的に隔離された道路が主な作動対象とされています。
2. 車速上限(時速85マイル / 約137km/h未満)
過度な超高速域における急激なステアリング回避は、車両の横転やスピンのリスクを高めるため、システム介入の上限速度が時速85マイル(約137km/h)に制限されています。
3. 重度のドライバー前方不注意・意図しないFSD解除時の補償
キャビンカメラによるドライバー監視システム(DMS)が重度のわき見や居眠りを検知している状況、あるいはドライバーが誤ってFSDを解除した直後に危険へ突入したような場面において、最終防衛ラインとして機能します。
ペダル操作とステアリング反力の優先ロジック
緊急回避動作中におけるドライバーの操作入力は、通常の運転時とは異なる特別な制御マップ(インターロック)で処理されます。
1. アクセルペダル踏み込みの無効化(マスク処理)
パニックに陥ったドライバーが、ブレーキと間違えてアクセルペダルを床まで踏み込んでしまう「ペダル踏み間違い」事故は少なくありません。自動衝突回避機能の作動中、アクセルペダルの入力信号はシステムによって完全に無視(無効化)され、意図しない加速暴走を防止します。
2. ブレーキペダル操作の増圧連動
ドライバーがブレーキペダルを踏み込んだ場合、回避動作はキャンセルされません。ドライバーの踏力に応じた油圧制動力がそのままシステム制御に上乗せされ、より短い距離での減速・停止をアシストします。
3. ステアリング強反力による強制オーバーライド
システムによる自動操舵をドライバーが手動でキャンセルする唯一の手段は、「ステアリングホイールに対して一定以上の逆方向トルクを加えること」です。ドライバーが明確な意思を持ってステアリングを強く握り直して操舵した場合、システムは即座に介入を中止し、操縦権を人間に返還します。
国際保安基準(UN-R79 / UN-R152)と日本市場への示唆
テスラが投入するこの新機能は、自動車の安全基準や法規制の観点からも重要な意味合いを持っています。
自動操舵基準(UN-R79 ESF)との適合
国連欧州経済委員会(UNECE)で策定され、日本や欧州が批准している車両協定規則「UN-R79」では、緊急時に自動で操舵を行うシステムを「ESF(Emergency Steering Function: 緊急操舵機能)」として定義しています。
1. ESF基準が求める安全要件
UN-R79におけるESFの要件には、隣接車線の安全確認(他車への衝突リスクがないこと)、ドライバーによる容易なオーバーライド性、作動時の明確な聴覚・視覚警告などが義務付けられています。テスラの自動衝突回避機能は、これらの国際規格要件をクリアすることを念頭に置いた制御仕様となっています。
2. 日本国内向け車両(右ハンドル仕様)への配信見通し
日本市場で走行している現行のModel 3(Highland)およびModel Y(Juniper)は、すべて全周囲カメラとミリ秒単位の演算能力を持つハードウェア(HW3 / HW4)を標準装備しています。国交省への型式認証や協定規則への適合プロセスが進めば、将来的にOTA(Over-The-Air)ソフトウェアアップデートを通じて日本国内の車両へも同等の安全機能が順次展開されることが期待されます。
3. FSD非契約車両へのアクティブセーフティ標準化
本機能の最も注目すべき点は、高額なFSDパッケージを購入していない標準仕様のテスラ車に対しても、基本的な衝突被害軽減機能として開放される可能性がある点です。高度な自動運転AIモデルを「安全装置」として全車に還元するアプローチは、EVの安全性評価を根本から底上げする可能性を秘めています。
まとめ:能動安全の定義を書き換えるテスラのソフトウェア設計
テスラがFSD v14.3.9で導入する「自動衝突回避機能(Automatic Collision Evasion)」は、従来の自動車が持っていた「衝突しそうになったら急ブレーキを踏む」という単純な枠組みを、「AIが周囲の安全空間を見つけ出し、操舵と加減速で危機をすり抜ける」という高度な次元へと進化させました。
- 手動運転時のバックグラウンド監視により、ドライバーの過失や見落としを最後の瞬間でカバーする
- ステアリング操舵+加減速の統合制御により、従来のAEBでは回避不能だった制動距離不足の衝突を防ぐ
- アクセル無効化と操舵力オーバーライドの安全インターロックにより、パニック時の誤操作を防ぎつつ人間の最終意志を尊重する
自動運転の実現に向けたAIモデルの進化が、そのまま日常の手動運転における究極のフェイルセーフとして結実する点に、ソフトウェア・デファインド・ビークル(SDV)としてのテスラの真価が現れています。
参考情報
- Not a Tesla App: Tesla FSD 14.3.9 Coming Soon; Will Include New ‘Automatic Collision Evasion’ Feature
- Drive Tesla: Tesla’s new Automatic Collision Evasion can turn on FSD to avoid a crash [2026.27.5]






※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント