

テキサス州オースティンのスーパーチャージャーステーションにおいて、ステアリングホイールやペダルを一切備えていないテスラの無人自動運転タクシー「Cybercab(サイバーキャブ)」の量産プロトタイプが、センターディスプレイの画面タッチ操作によって手動で前進・切り返しを行い、駐車位置を微調整する様子が確認されました。
完全自動運転(FSD)を前提とした専用設計車両において、なぜ車内からの手動操縦機能が組み込まれているのか。充電プラグのリーチ限界という実環境エッジケースへの対処、画面長押しによる安全インターロック、そして遠隔テレオペレーションとの役割分担を工学的に分解します。
Robotaxi with NO DRIVER and NO WHEEL parking at a supercharger here in Austin Texas!!! pic.twitter.com/syhLquvjCb
— Caleb Barry (@BarryGoodStocks) August 30, 2026
1. スーパーチャージャー現場で起きた「充電ケーブル届かない問題」と実態
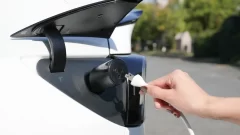
目撃された現場では、Cybercabが自動駐車(オートパーキング)によってスーパーチャージャーの充電ストールへ進入したものの、駐車角度がわずかに斜めにズレてしまい、短い充電ケーブルが車体後部の充電ポートに届かない状況が発生しました。
1. 自動駐車の角度ズレと充電プラグのリーチ限界
テスラのスーパーチャージャー(V3/V4)のケーブル長は重量軽減と冷却効率のために極めてタイトに設計されており、車両の駐車位置が数十センチずれるだけでプラグが差し込めなくなります。将来のワイヤレス充電(非接触給電)ハブとは異なり、現行の既存充電ステーションを利用する過渡期において、ミリ単位の位置合わせエラーは不可避なエッジケースとなります。
2. テストエンジニアによる画面オンスクリーン操作
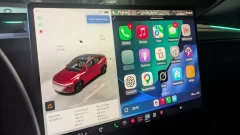
この位置ズレに対し、車内の助手席側に同乗していたテスラのテストエンジニアは、センターディスプレイに表示された専用の手動ドライブコントロール画面を呼び出しました。画面上の仮想ボタンをタップ&ホールド(長押し)することで、ステアリングやペダルを介さずに車両を前方へ数メートル引き出し、適切な角度でバックし直して駐車を完了させました。


2. ハンドルもペダルもない車内での「オンスクリーン操縦」UI構造
Cybercabの車内にはステアリングコラム、ウインカーレバー、アクセル/ブレーキペダルといった物理的な運転装置が一切存在しません。通常走行は100%車載AIに委ねられていますが、整備や非常時のためにミニマルな操作UIがOS内部に実装されています。
| 操縦方式 | 通常走行時(FSD) | 車内画面タッチ操縦(本仕様) | 遠隔テレオペレーション |
|---|---|---|---|
| 主体 | 車載E2Eニューラルネット | 車内乗員/整備スタッフ | 遠隔オペレーター |
| 入力インターフェース | 自律AI推論(カメラ入力) | センター画面(仮想ボタン) | 専用コックピット/GUI |
| 最高速度制限 | 法定速度(道路制限速度) | 超低速(約5km/h以下) | 低速〜通常(状況に応じる) |
| 主な使用シーン | 一般道路・高速道路の自動運行 | 整備工場・洗車機・位置微調整 | 道路封鎖・AIスタック時の誘導 |
1. 仮想ステアリングと前進・後退スライダーの配置
画面上には「前進」「後退」のドライブ選択ボタンに加え、左右の微小な舵角を与えるステアリングコントロールがオンスクリーンで配置されています。日常的な長距離運転を想定したものではなく、あくまで「その場での微低速移動(マニュアルナッジ)」に特化したボタン配置となっています。
2. デッドマンズ・スイッチ方式(長押し継続)による誤操作防止
タッチ画面操作における最大の安全上の懸念は「誤タップによる急発進」です。これを防ぐため、ボタンから指を離した瞬間に油圧ブレーキが自動作動して停止する「デッドマンズ・スイッチ(Hold-to-Move)」方式が採用されています。乗員が画面を意図して押し続けている間のみトルクが出力されます。
3. 低速微動・切り返しを可能にする安全インターロックと通信制御
Cybercabの画面タッチ操縦は、車載MCU(メディアコントロールユニット)からGateway ECUを経由し、ステア・バイ・ワイヤ(Steer-by-Wire)およびインバーターへ低遅延でCAN/Ethernet通信を送ることで実現しています。
1. クリープ速度(時速5km/h以下)制限とトルク制御
オンスクリーン操縦モードが起動している間、パワートレインの出力は歩行速度と同等の時速5km/h以下にハードウェア・ソフトウェアの両面で厳格に制限されます。アクセル開度の急激な立ち上がりはカットされ、極めて滑らかな微低速トルクのみが発生します。
2. オキュパンシーネットワークによる衝突防止ブレーキの常時優先
人間が画面上で前進ボタンを押し続けていたとしても、車載カメラのオキュパンシーネットワークが障害物(充電スタンド、壁、歩行者など)を検知した場合、車両側の衝突回避ブレーキが画面操作をオーバーライド(強制遮断)して停止します。

4. 遠隔監視(テレオペ)と車内手動操作の役割分担
完全無人タクシーのフリート運用において、テスラは「車載AI」「遠隔ミッションコントロール」「車内非常UI」の3層の安全ネットを構築しています。
1. 遠隔指令(セルラー・Starlink)と車内UIの優先順位
通常、公道上で車両が工事区間などでスタックした際は、遠隔オペレーターがStarlinkや5Gセルラー網を介して進路パスを指示します。しかし、地下駐車場や電波の届きにくい充電スポット、または通信モジュール自体の不具合時において、現場の人間が直接車を動かせる「ローカル物理UI」の存在は運行継続性の観点から不可欠となります。
2. 整備工場(サービスベイ)や狭小地での実用性
車両のリフトアップ、タイヤ交換、アライメント調整、洗車機への進入など、日常のサービス拠点では「人間が数十センチだけ車を動かしたい」場面が無数に存在します。車内タッチ画面による操縦機能は、物理ハンドルを全廃しつつ整備現場の運用コストを跳ね上げないための現実的な工学解といえます。
参考情報
- Not a Tesla App: Tesla Cybercab Can Be Driven Using Just the Screen [VIDEO]
- https://x.com/BarryGoodStocks/status/2093882085291196474





※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント