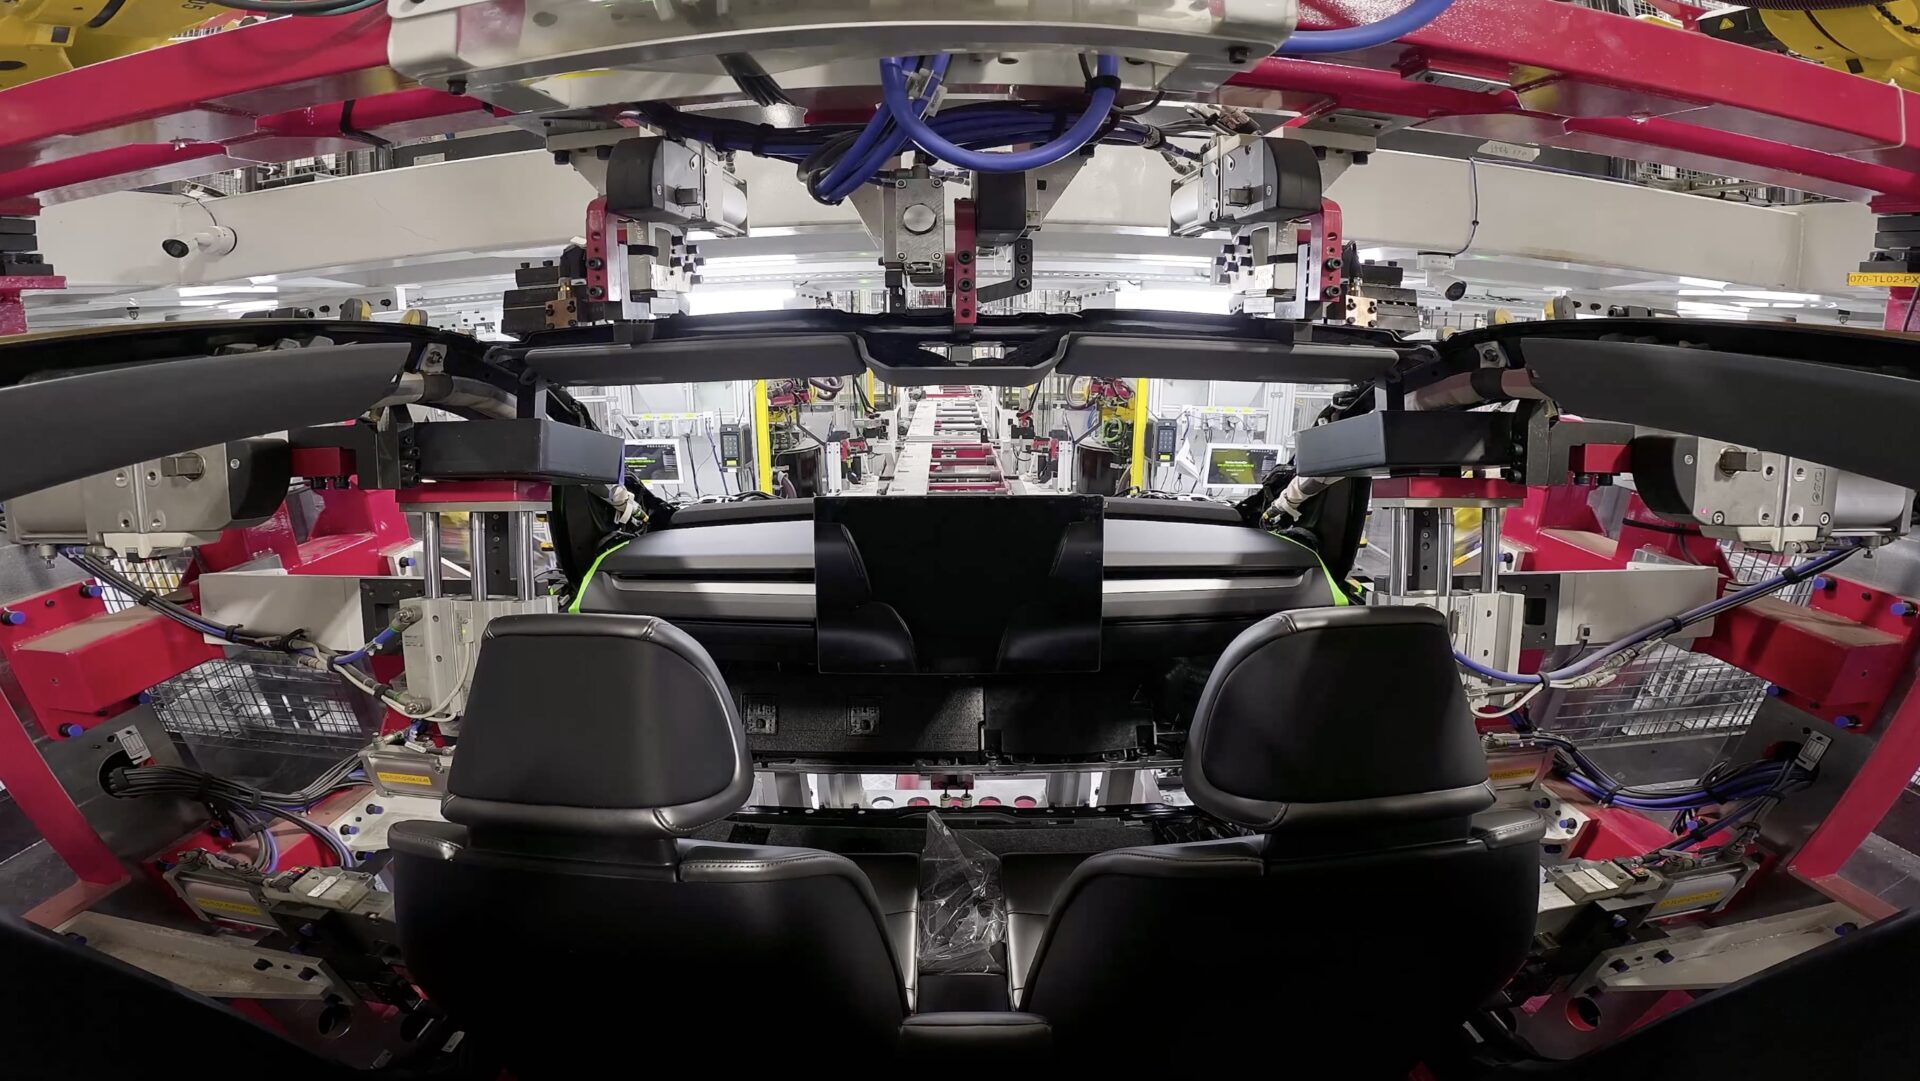
2026年9月8日、テスラのRobotaxi公式アカウントを通じて、量産型自律走行EV「Cybercab」の製造工程を可視化した公式CGアニメーション映像が公開されました。
Our unboxed process for Cybercab assembles vehicle modules in parallel & frames the car in one step at the end.
— Robotaxi (@robotaxi) September 8, 2026
This streamlines automation & reduces the line size by half, unlocking much greater production capacity.
The first real revolution in automotive manufacturing in over… pic.twitter.com/AbOCFCKM9D
映像内で示されたのは、テスラが数年にわたり予告してきた次世代生産方式「アンボックスド・プロセス(Unboxed Process)」の具体的な動作メカニズムです。公式ポストには「Cybercab向けのアンボックスド・プロセスは、車両モジュールを並行して組み立て、最終工程で車体を一括結合する(assembles vehicle modules in parallel & frames the car in one step at the end)。これにより自動化を合理化し、ライン長を半減させ、飛躍的な生産能力を解放する」と明記されています。
1913年にヘンリー・フォードが確立した「直列コンベア方式」から100年以上にわたり、自動車産業の絶対的な前提とされてきた長大な組立ラインを、テスラはなぜ全廃できたのか。公開された最新映像の工学的ディテールから、モジュール並行生産と「ワンステップ・フレーミング」の結合メカニズムを技術分解します。
100年続いた「直列コンベア」とアンボックスドの根本的差異
従来の自動車製造における最大の物理的ボトルネックは、すべての工程が1本の直列コンベア上で連続して行われる「逐次処理(Sequential Processing)」にありました。
車体骨格(ホワイトボディ)先行型の構造的限界
従来の組み立て工程では、まずプレス成形された数百点の鋼板やアルミ板を溶接して「ホワイトボディ(車体の骨格シェル)」を完成させます。その後、車体全体を巨大な電着塗装プールや乾燥炉に通し、塗装完了後に内装や部品の組み付け工程へ送られます。
1. ドア開口部という狭小空間へのアクセス制約
ホワイトボディが完成した時点で、車両内部へのアクセス経路はフロントドア・リアドアの開口部と前後ガラスの開口部のみに限定されます。作業員や産業用ロボットは、狭い開口部から無理な姿勢で車内に潜り込み、インストルメントパネル、ワイヤーハーネス、フロアカーペット、ペダル類、そして重厚なシートを搬入して固定しなければなりませんでした。
2. 直列ライン特有のタクトタイム律速
直列コンベアでは、1つのステーションで部品の不具合や治具トラブルによる遅延が発生すると、ライン全体の搬送が停止します。また、作業ステーションごとに作業員の動作空間が限られるため、同時にアプローチできる人数やロボット台数に物理的な上限が存在していました。
アンボックスドの基本思想:「箱(キャビン)を作る前に中身を組み付ける」
アンボックスド・プロセスはこの固定観念を根本から反転させます。「箱(Box)を完成させてから中身を詰める」のではなく、「箱を開いた状態(Unboxed)のまま主要ユニットを並行して完成させ、最後に箱を閉じる」というアプローチです。

Cybercabの製造ラインでは、車両全体を以下の独立した5大モジュールに分割し、それぞれのサブラインで完全に同時並行で組み立てられます。
- フロントアンダーボディ(フロントメガキャスティング+ステアバイワイヤ・サスペンション)
- リアアンダーボディ(リアメガキャスティング+リア駆動インバーターユニット)
- 構造バッテリーパック(フロア構造体+フロント2脚シート先行搭載ユニット)
- 左右サイドボディ構造(サイドパネル+ドアパネル+ガラス一体型モジュール)
- ルーフおよびハッチバックパネル


公式映像が示した「ワンステップ・フレーミング」の結合工学
公開された公式映像のハイライトは、各サブラインから搬送されてきたモジュールが一堂に会する「最終結合ステーション(ドッキングセル)」の動作です。
開放フロアへのシート先行配置と上面アプローチ
映像内で極めて象徴的なのが、中央の搬送パレット上に配置された「構造バッテリーパック(Structural Pack)」の姿です。
従来のModel 3やModel Yでもバッテリーの構造部材化は進んでいましたが、最終組み立て段階では依然としてホワイトボディの下側からバッテリーを持ち上げる「マリッジ(Marriage)工程」を踏んでいました。
1. 垂直ロボットアームによるシート直接マウント
Cybercabでは、バッテリーパックの上部カバーがそのままキャビンフロアを形成しており、ルーフもピラーも存在しない完全なオープンスペースの状態で、2脚のシートが真上から垂直にロボットで直接マウントされます。遮るものが何もないため、シートマウント用ボルトの締結やフロア配線の接続は極めて高速かつ高精度に行われます。
2. ドアレス状態でのキャビン内装完結
ステアリングホイールや物理ペダルが存在しないCybercabのダッシュボード・センターディスプレイ周りも、サイド構造が取り付けられる前の開放された側面から最短距離で組み付けられます。
5大モジュールの一括結合メカニズム
シートとインテリアが組み込まれたフロアモジュールに対し、前後のギガキャスティングユニットと左右のサイドボディが同時にアプローチします。
1. 高精度位置決めピンと基準治具の自動調芯
各モジュールには高精度なテーパー状の位置決めピンとガイドスロットが設けられており、サーボ制御された多軸産業ロボットが数ミリ秒単位で同期しながらアライメントを合わせます。
2. 構造用接着剤とハイブリッド結合
従来の自動車製造のような数千点に及ぶ抵抗スポット溶接ラインは存在しません。各モジュールの接合面には、あらかじめロボット塗布された高減衰・高強度の構造用接着剤が塗布されており、ドッキングセル内で加圧保持されながら、レーザー溶接または構造リベットによって瞬時に一次固定されます。
従来の組立ラインとCybercabアンボックスド工程の比較
直列ラインとアンボックスドプロセスの違いを比較整理すると、以下の通りです。
| 比較項目 | 従来の直列組立ライン | Cybercab アンボックスド工程 |
|---|---|---|
| 車体骨格の結合タイミング | 初期工程(ホワイトボディ溶接) | 最終工程(全モジュール完成後に一括結合) |
| シート・内装の組み付け | ドア開口部から狭い車内へ搬入 | 完全開放されたフロア上面・側面から直接配置 |
| 外板パネルの仕上げ | 車体全体を巨大塗装ブースへ投入 | 各モジュール単位での個別塗装または新素材着色 |
| ライン設置面積(フットプリント) | 基準値(100%) | 約40%〜50%削減(半減) |
| 作業アプローチ面 | 開口部周辺のみ(1〜2方向) | 全方位(上面・側面・前後)から同時アクセス |
| 搬送停止リスクの波及 | 1箇所の遅延がライン全体を停止 | サブライン間のバッファで局所化 |
塗装ブースの分割と48V配線によるライン長50%削減
テスラが公式投稿で「ライン長を半減(reduces the line size by half)」と強調した背景には、自動車工場で最も床面積を占有する2大要素――「塗装工場(ペイントショップ)」と「内装トリムライン」の構造的刷新があります。
ペイントショップのバイパスとモジュール別外板処理
一般的な自動車工場において、敷地面積と設備投資の約30〜40%を占めるのが塗装工場です。巨大な車体シェル全体を丸ごと浸す前処理槽、電着塗装槽、中塗り・上塗りブース、そして高温焼き付け炉が直列に連なるため、建屋は何百メートルにも及びます。
1. 小型化されたモジュール専用ブース
アンボックスド・プロセスでは、車体全体を一体で塗る必要がありません。左右のドアパネルやクォーターパネル、前後フェンダーなど、外装モジュールごとに小型の密閉スプレーブースを分散配置できます。これにより、熱容量の無駄な消費を抑え、塗装エリアの建屋容積を劇的に圧縮できます。
2. 射出成形パネルと新素材フィニッシュの採用
Cybercabの外板の一部には、塗装工程そのものを省略できるポリマー成形技術や耐候性フィルム、またはCybertruckで培われたステンレス・新合金の表面処理ノウハウが応用されているとみられます。これにより、塗装ラインそのものを通過しない部品点数が増加し、メインラインの全長短縮に直結します。
48V低電圧バスによるワイヤーハーネスの極小化
もう一つのライン短縮要因が、ワイヤーハーネス(低圧配線)の劇的な軽量化と事前組み込みです。
1. ゾーンコントローラーによるローカル配線
Cybertruckから全面導入された「48V低電圧アーキテクチャ」とギガビット・イーサネット通信ループ(Etherloop)により、車内を縦断する太い配線束は姿を消しました。各モジュール内にゾーンコントローラーが配置され、近接するセンサーやアクチュエーターへの配線はそのモジュール単体の中で完結します。
2. ワンステップ結合時のコネクタ自動嵌合
最終のドッキングセルで各モジュールが合体する際、モジュール接合面に配置されたブラインドメイト(自動嵌合)コネクタ同士が物理的に押し込まれて接続されます。作業員が手作業でコネクタを1つずつカチッと差し込む工程すら排除されている点が、ライン長を圧縮できる理由です。
ギガテキサスでの量産立ち上げとスループット向上の現実解
テスラは現在、米国テキサス州オースティンのギガファクトリー・テキサス(Giga Texas)南側拡張エリアにおいて、Cybercab専用のアンボックスド製造ラインの構築を進めています。
ギガキャストの寸法精度と公差管理の壁
アンボックスド・プロセスを実現する上で、最も難度が高い工学的課題が「公差の累積(Tolerance Stack-up)」です。
従来のスポット溶接によるホワイトボディであれば、治具で多少の変形を抑え込みながら溶接することで微小な寸法のばらつきを吸収できました。しかし、シートやドアまで組み上がった高剛性モジュール同士を最終段階で1ステップ結合する場合、接合部の狂いは数ミリ単位であっても許されません。
1. ギガプレス用高精度ダイカスト金型の進化
フロントおよびリアのアンダーボディを一体成形する大型ギガキャストでは、熱収縮による微細な歪みをリアルタイムで補正する高精度合金制御と型温管理が必須となります。
2. 光学3Dインラインスキャンによる全数検査
各サブラインからドッキングセルへ送り出される直前に、非接触レーザースキャナーによって主要結合ポイントの3次元座標を全数測定。公差基準を満たしたモジュールのみを最終結合ステーションへ投入することで、アセンブリ不良によるライン停止を未然に防ぎます。
「1マイルあたり20セント」を支える設備投資の圧縮
テスラがCybercabの運行コスト目標として掲げる「1マイルあたり0.2ドル(約30円前後)」を達成するためには、車両の製造原価(COGS)を極限まで引き下げる必要があります。
- 工場建屋のフットプリント(床面積)を半減させることで、工場建設費と空調・電力コストを削減
- 組み立てライン長の短縮と中間仕掛品(WIP)在庫の最小化により、資本効率を向上
- 各サブラインの並行稼働により、従来の直列ラインでは不可能だった「数秒〜10秒台のタクトタイム」を視野に入れた高い車両スループットを確立
自動車製造の物理法則に挑むテスラの製造思想
公開されたCybercabの製造アニメーションは、単なる新型車の量産ライン紹介にとどまりません。それは、テスラが創業期から掲げてきた「製造装置そのものを製品として設計する(The Machine that builds the machine)」という思想の具現化です。
ステアリングやペダルを排したシンプルな専用車体だからこそ、従来の自動車構造にとらわれない完全なモジュール分割とワンステップ結合が可能になりました。
アンボックスド・プロセスで実証される並行組み立てと自動ドッキング技術は、今後のテスラの次世代コンパクトEVプラットフォームや、さらには人型ロボット「Optimus」の量産ライン設計へと水平展開されていく基盤技術となります。ヘンリー・フォードのコンベアライン登場から1世紀を経て、自動車製造の物理的レイアウトが真の刷新段階に入りつつあります。
参考情報
- Teslarati: Tesla ramps Cybercab test manufacturing ahead of mass production
- Tesla Robotaxi公式Xポスト(2026年9月8日公開動画)






※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント