米当局の事故報告データで浮上した「5件中5件」の低速クラッシュ
米国運輸省道路交通安全局(NHTSA)が公開した最新の事故報告データ(Standing General Order:SGO)において、テスラの「ロボタクシー(自動運転テスト車両)」に関する極めて特異なインシデント傾向が明らかになりました。
2026年8月に発生した2件の衝突事故報告が追加されたことで、テスラが提出した公認ロボタクシー事故は累計36件に達しました。その中で注目を集めているのが、車載の完全自動運転システムではなく「人間の遠隔オペレーター(リモートオペレーター)」が操縦を引き継いだ最中に発生した衝突の割合です。
1. 自律走行システムではなく「リモート操作中」に発生したインシデント
NHTSAの公式事故データベースにおいて、ドライバー種別が「Remote(Commercial / Test:遠隔・商用/テスト)」と記録されたテスラ車両の衝突は、これまで公表されたデータの中で累計5件存在します。
驚くべきことに、事故データ上でリモートオペレーターが操縦権限をテイクオーバー(介入引き継ぎ)した5件の事案は、そのすべてが何らかの障害物や他車両との接触事故(100%のクラッシュ率)で終了しています。

2. 時速1キロ以下の微速走行でも接触したダラスとオースティンの実例
今回新たに追加された2件のインシデントは、いずれも乗客が乗っていないテスト運行中に、極めて低速な「歩行速度以下」で発生しています。
- テキサス州ダラスの事例: 住宅街の道路で、右側のコンクリートミキサー車と左側の駐車中SUVの間に挟まれて立ち往生(スタック)。遠隔サポートセンターのオペレーターがリモート操縦で車両を前進させた際、時速約0.4マイル(約0.64km/h)という極低速で左側のSUVに接触。
- テキサス州オースティンの事例: 狭い路地を直進中、片側に電柱、もう片側にゴミ収集用大型コンテナ(ダンプスター)が存在する状況でスタック。遠隔オペレーターが操作中に時速約1マイル(約1.6km/h)でゴミ箱に接触。
過去の事例(縁石を乗り越えてフェンスに衝突した時速約8マイル(約12.8km/h)のケースや、工事バリケードに接触した時速約9マイル(約14.5km/h)のケース)を含め、いずれも人身被害のない物損事故ですが、「車載AIが困って人間が助けに入った瞬間にぶつかる」という共通のパターンが浮き彫りになっています。
なぜ遠隔操縦は失敗するのか? セルラー通信遅延と車両感覚の欠如
自動運転AIが判断に迷うような狭隘路や複雑な環境において、なぜ生身の人間がリモート操縦しても接触を防げないのでしょうか。そこには「遠隔運転(テリオペレーション)」が本質的に抱える通信インフラと認知心理学の壁が存在します。
1. カメラ映像のフレームレートとアップロード遅延の壁
車載カメラが捉えた高精細映像は、セルラー回線(5GやLTE)を通じて圧縮され、クラウドを経由して遠隔オペレーターのモニターにストリーミング配信されます。
どんなに高速な通信環境であっても、映像のエンコード、無線アップロード、パケット伝送、デコード、そしてオペレーターが画面を見て操作を入力し、操舵コマンドが車両へ戻るまでに数十〜数百ミリ秒の「ラウンドトリップ遅延(往復レイテンシ)」が不可避に発生します。ミリ単位の隙間をすり抜ける精密な取り回しにおいて、このわずかなタイムラグが致命的な操作遅れを生みます。
2. 狭隘な路地でのすれ違いにおける死角とフィードバックの消失
実車を運転しているドライバーは、シートを通じて車体の傾きや路面振動(Gフォースや微細な反力)を全身で感じ取り、サイドミラーや直接目視によって三次元的な空間距離を把握しています。
一方、遠隔操作ブースのオペレーターは、二次元のフラットなディスプレイに映し出される広角カメラ映像のみを頼りに操縦しなければなりません。魚眼レンズ特有の距離感の歪みや、車体四隅の直近死角を正確に推し量ることは極めて難しく、時速1km以下の微速であっても車幅感覚のズレが接触を招く構造的要因となっています。
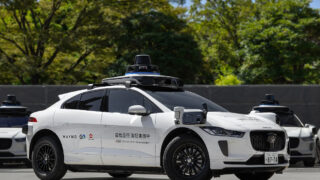
ウェイモとの決定的な制御思想の違い:「直接ステアリング」対「経路ガイド」
遠隔サポートにおけるアプローチは、自動運転のトップランナーであるアルファベット傘下の「ウェイモ(Waymo)」とテスラの間で根本的に分かれています。
1. ウェイモが米上院へ回答した「人間による動的運転の禁止」方針
ウェイモは2026年2月、米上院議員エド・マーキーへの公式書簡において、自社の運用方針を明確に証言しています。ウェイモは「人間オペレーターが遠隔からステアリングや加減速を直接コントロールするテリオペレーションは一切行っていない」と明言しました。
ウェイモの遠隔スタッフ(フリートレスポンス)が行うのは、スタックした車両に対して「障害物を左から迂回せよ」といった高レベルの進路方針(パスプランニングのヒント)を提示することだけです。
2. 車載AIが最終判断を下すアーキテクチャと直接テイクオーバー方式
提示された進路ガイドに従って実際にハンドルを切り、アクセルやブレーキを踏むのは、あくまで車載の自律走行AI(Waymo Driver)自身です。車載AIは周辺の360度LiDARやレーダー、カメラでミリ単位の障害物クリアランスをリアルタイム監視しており、人間の指示であっても物理的に接触するリスクがあれば実行を拒否します。
これに対し、テスラはシステムが立ち往生した際に、遠隔オペレーターがジョイスティックやステアリングコントローラーを用いて直接車両を前進・後退させる低速マニュアル脱出モードを実装していると見られています。車載側のセーフティガードレールと人間のマニュアル操作の境界設計において、両社のアーキテクチャ思想には明確な隔たりが存在します。
日本国内のレベル4遠隔監視システムへの示唆
テスラのリモート介入データが突きつける教訓は、日本国内で実証と社会実装が進む「レベル4自動運転サービス」の制度設計にとっても極めて重要な論点です。
1. 道路交通法における「特定自動運行主任者」の遠隔介入要件
日本の改正道路交通法では、無人自動運転(レベル4)を行う事業主体に対し、「特定自動運行主任者」による遠隔監視を義務付けています。
国内の過疎地モビリティ等で採用されている遠隔システムでも、電波状況の変動(山間部やトンネル付近の通信途絶)や通信遅延を考慮し、「遠隔から生身の人間が直接ハンドルを回して運転すること」は原則として避ける設計が主流です。車両自身が安全に路肩停車(ミニマム・リスク・マニューバー:MRM)を行い、現場の安全確認が取れた上で誘導指示を出すフェイルセーフが求められます。
2. 無人タクシー商用化に向けたフェイルセーフと責任所在の境界線
時速1kmにも満たない微小な接触事故であっても、商業フリートとして数万台が街中を運行するフェーズに入れば、現場の交通遮断や保険責任の所在、ブランド毀損へと直結します。
完全無人走行を実現する最後の1%の壁は、AIの自律走行性能そのものだけでなく、「AIが立ち往生した瞬間、通信遅延を抱えた人間がどう安全にリカバリーするか」という遠隔サポートスタックの堅牢性にあります。テスラがサイバーキャブの商用展開を本格化させるにあたり、テリオペレーションの制御権限アーキテクチャにどのようなメスを入れるのかが今後の焦点となります。
参考情報






※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント