
米国テキサス州オースティンで先行運用が進むテスラのロボタクシー(自動運転配車サービス)において、運行可能時間が従来の午後10時(22時)から午後11時(23時)へと1時間延長されました。サービス開始当初の深夜0時までの運行枠から1年以上の実証期間を経てもなお、夜間の運行時間が午後11時(23時)までにとどまる背景には、カメラ受動光学のみに依存する「テスラ・ビジョン(Tesla Vision)」が抱える物理的な低照度課題が存在します。
最高経営責任者(CEO)のイーロン・マスク氏はX(旧Twitter)への投稿で、運行時間を深夜へ広げられない主因として「夜間に視認しにくいペット(特にグレーの子猫など)の検知」を挙げました。完全自動運転の実現に向け、レーダーやLiDAR(ライダー:光検出と測距)などの能動センサーを全廃したテスラが、なぜ夜間運行の壁に直面しているのか。そのセンシング構造と現行車オーナーへの挙動影響を紐解きます。


受動センサー(カメラ)と能動センサー(LiDAR)が分ける夜間視認の物理限界
自動運転車両が周囲環境を認識するアプローチは、光の利用形態によって「受動型(パッシブ)」と「能動型(アクティブ)」に二分されます。
テスラが採用するテスラ・ビジョンは、対象物から反射してレンズに入射する外光のみを利用する受動光学センサーです。昼間環境では人間の視覚同様に豊富な色情報や輪郭を捉えられる一方、街灯のない暗路や夜間の低コントラスト環境では、センサーに入射する光子(フォトン)の絶対数が不足します。周囲の背景色(暗いアスファルト)と同化する体色を持つ動物や、黒い衣服を着用した歩行者が急に飛び出してきた場合、輪郭抽出のシグナル対ノイズ比(S/N比)が著しく悪化します。
これに対し、アルファベット傘下のウェイモ(Waymo)などが採用する第6世代システムは、自らレーザーパルスを照射して反射時間を計測するLiDAR(4基)と、ミリ波レーダー(6基)を併用する能動型センシングを採用しています。
センシング方式ごとの夜間環境特性
| 項目 | テスラ・ビジョン(車載カメラ) | LiDAR併用システム(Waymo等) |
|---|---|---|
| 計測原理 | 外光・反射光の受光(受動型) | レーザー光照射・反射計測(能動型) |
| 暗所での形状把握 | ヘッドライト照射範囲および周囲環境光に依存 | 自ら発光するため完全な暗闇でも3D点群を生成 |
| 暗色・低コントラスト耐性 | 背景との輝度差が乏しい場合に認識遅延リスク | 表面反射率と距離をダイレクトに測定可能 |
| 悪天候(濃霧・豪雨) | 水滴・乱反射によるカメラ遮蔽と視界不良 | レーダー併用により一定の透過計測を維持 |
| ハードウェアコスト | 数百ドル規模(車載量産カメラ群) | 近年は低下傾向(リビアンは車両あたり数百ドル程度と説明) |
LiDARは自ら光源を持つため、完全な暗闇であっても物体の三次元形状と正確な距離情報をマイクロ秒単位で取得できます。ウェイモが無人配車サービスを深夜から早朝まで24時間無制限で営業運行できている技術的根拠は、このアクティブセンシングによる夜間視界の担保にあります。
フォトンカウント再構成とエンドツーエンドAIが直面する演算負荷
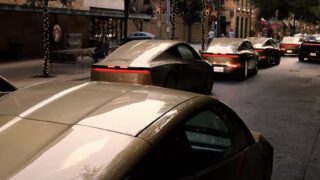
テスラは2021年5月に北米向け車両からミリ波レーダーを撤去し、2022年には超音波センサー(USS)の搭載も取りやめました。イーロン・マスク氏は当時、異なるセンサー間で発生する入力情報の矛盾(センサー・フュージョンの競合)を排除し、純粋なニューラルネットワークのみで人間の目を模倣する方が安全性を高められると主張しました。
暗所認識の強化策として、テスラAIチームは車載カメラのRAWデータから極微小な光子情報を復元する「フォトンカウント再構成(Photon Count Reconstruction)」を導入しています。ハードウェア4(HW4 / AI4)のカメラを活用し、長時間露光と短時間露光をフレーム単位で組み合わせるハイダイナミックレンジ(HDR)合成と、オキュパンシーネットワークによる時間軸補正を組み合わせて暗視性能の引き上げを図ってきました。
しかし、この受動的アプローチには二重の制約が付きまといます。
1. 露光時間とモーションブラーのトレードオフ
暗所で光量を稼ぐためにセンサーの露光時間を延長すると、走行中の車両振動や移動する歩行者・小動物の像がブレるモーションブラーが発生します。時速40km〜60kmで移動する車両において、露光延長によるモーションブラーで認識判定が数フレーム(数十ミリ秒)遅れれば、制動開始が数メートル遅れる要因となり得ます。
2. ガンマ補正とセンサーノイズの増幅
暗部を持ち上げるデジタルゲイン処理を過度に行うと、イメージセンサー固有の熱雑音やショットノイズが強調されます。ニューラルネットワークがノイズを路面障害物や幻影(ファントム)と誤認し、不要な急減速(ファントムブレーキ)を引き起こすリスクが高まります。
オースティンにおける日の入り時刻は秋季で午後7時過ぎであり、午後11時までの運行枠にはすでに約4時間の夜間走行が含まれています。それでも深夜運行(午前0時以降)への全面移行に踏み切れない理由は、街灯が極端にまばらになる住宅街や路地裏において、カメラ単独での確信度スコアが安全基準の閾値を下回るケースが残存しているためです。
既存オーナーが確認すべき夜間道路での挙動変化
この受動光学の物理特性は、米国で試験中のロボタクシーに限られた問題ではなく、日本国内で販売されているモデル3やモデルYをはじめ、米国等で運行するサイバートラックなどに搭載されているオートパイロットおよびFSD Supervised(監視付きFSD)の挙動にも直結しています。
国内のオーナーが街灯の少ない郊外路や高速道路を夜間に走行する際、以下の挙動が報告されることがあります。
車載カメラの映像ノイズと画面描画の遅延
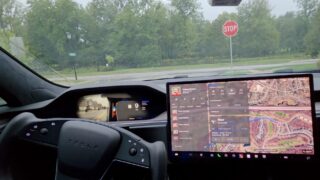
夜間に車載ディスプレイのバックカメラやサイドカメラ映像を表示した際、昼間のようなクリアな視界ではなく、細かなカラーノイズが目立つことがあります。FSDのプレビュー描画において、昼間は即座に表示される歩行者やカラーコーンの3Dバウンディングボックスが、夜間はヘッドライトの照射範囲に入るまで描画されないことがあります。これは、カメラが十分な光を受け取る必要があるためと考えられます。
街灯のない区間における制限速度の自動引き下げ
夜間の高速道路や自動車専用道路において、オートパイロット作動中に突如として設定速度が引き下げられたり、車間距離の維持マージンが通常よりも広く設定される挙動が報告されることがあります。視界不良に備えた安全側の制御と考えられますが、テスラは公式な仕様として説明していません。
雨天・霧の乱反射による一時的な機能制限
夜間の降雨時、アスファルト路面に反射する自車のハイビームや対向車のライトがハレーション(白飛び)を引き起こすと、車載コンピュータ(HW3やHW4)はカメラ視界遮蔽(「カメラが遮られています」)の警告を出し、車線維持アシストを解除することがあります。能動パルスを用いるLiDARや透過性の高いミリ波レーダーを持たない構成では、ドライバーによる物理的な視界確保と手動介入への備えが不可欠です。
テスラは現在、次世代推論チップ(AI5)やモデル蒸留技術を用いた新世代ニューラルネットワークのトレーニングを進めていますが、ハードウェアとしてのカメラが受光する光子数の限界そのものをAIアルゴリズムだけでどこまで代替できるかが、ロボタクシーの24時間運行に向けた最大の試金石となっています。
参考情報







※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント