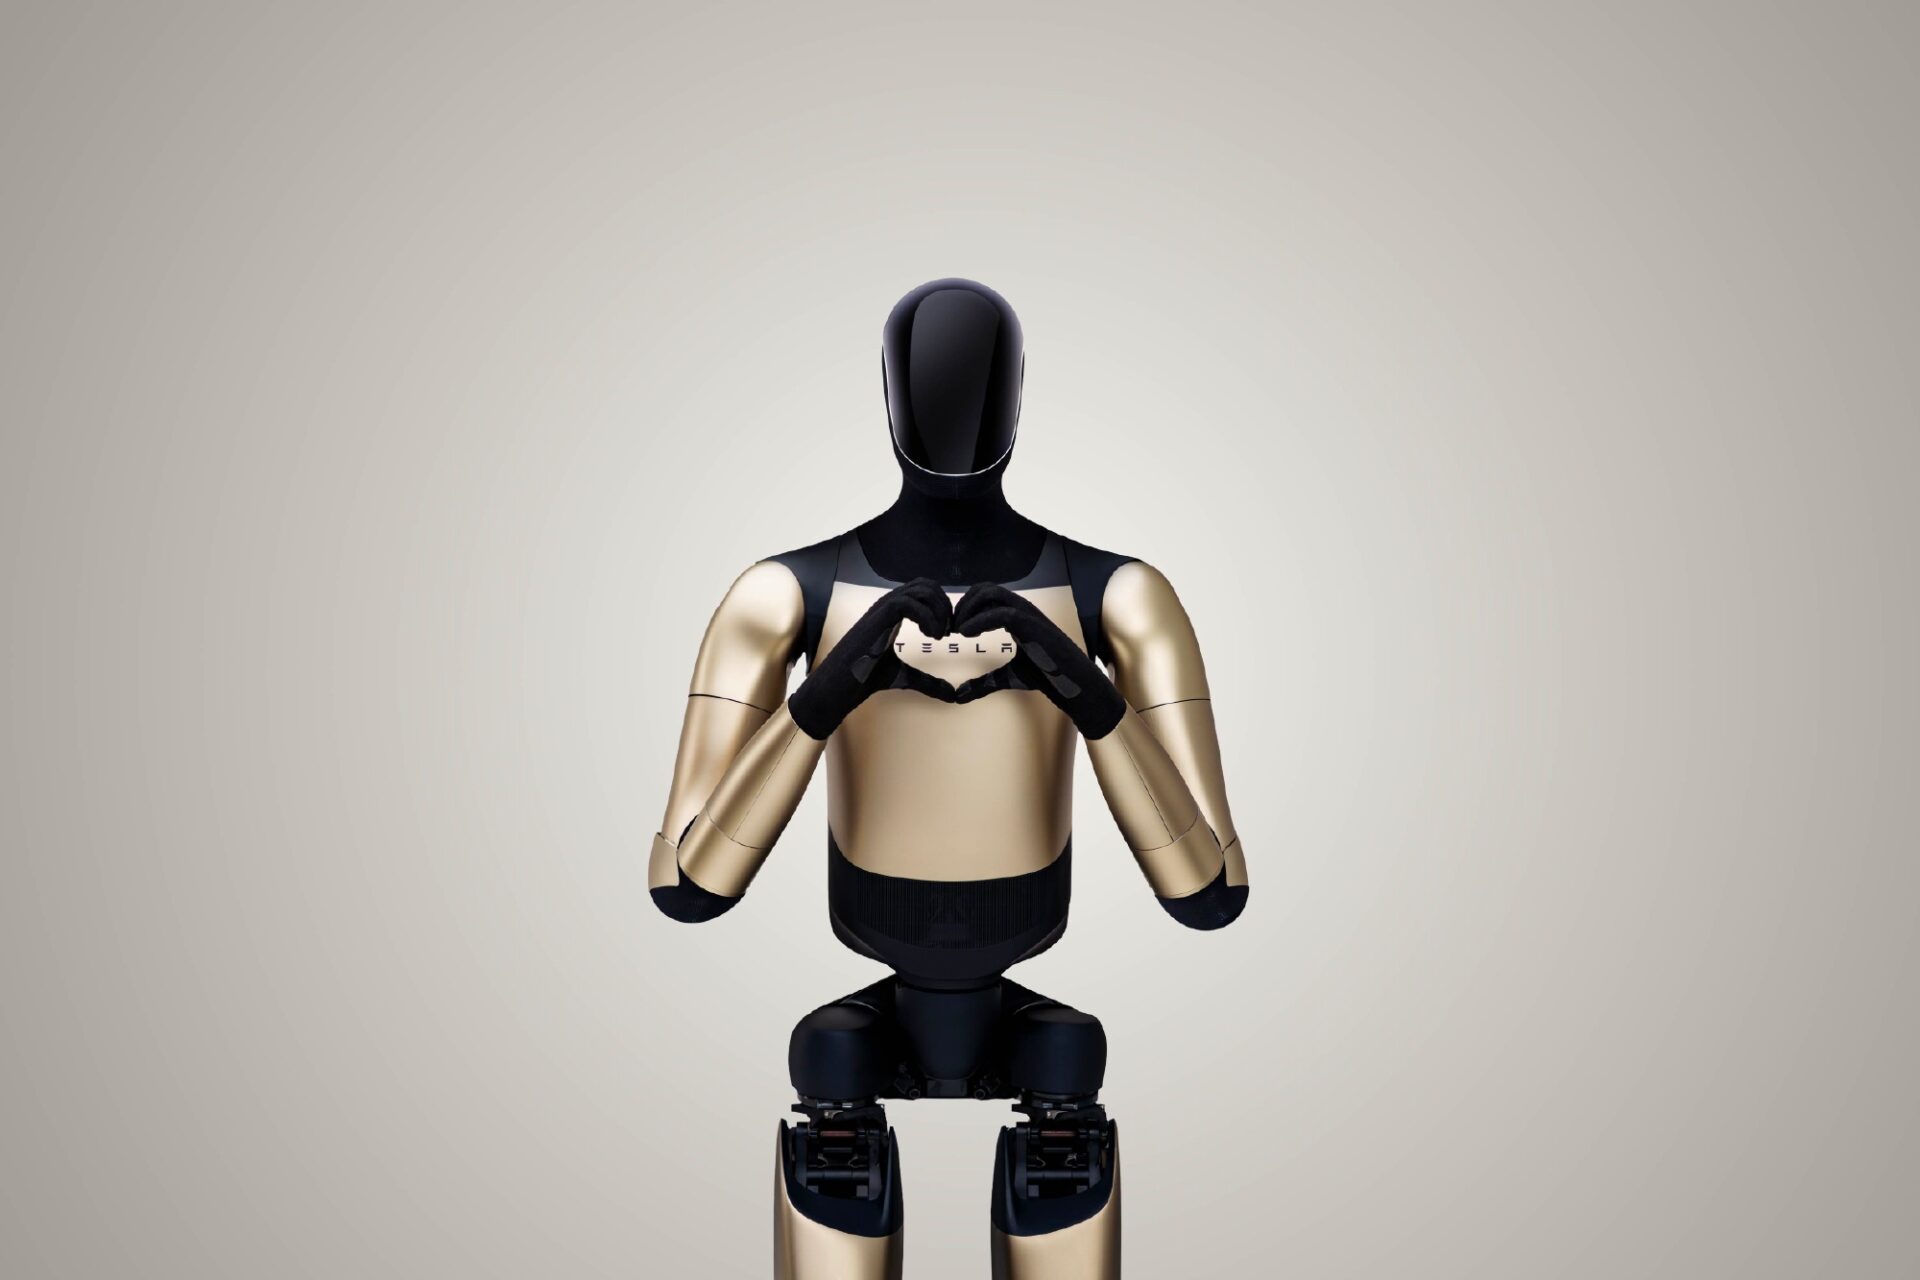
テスラが人型ロボット「オプティマス(Optimus)」の量産に向けた重要なマイルストーンを相次いで明らかにしました。米国カリフォルニア州のフリーモント工場において商用製品水準を満たす量産ラインが本格稼働を開始したことに加え、ロボット自身がスキルを自己学習・相互伝達するフレームワーク「オプティマス・アカデミー(Optimus Academy)」の存在が公開されました。
数百万台の実車フリートから常時走行データを収集してFSD(フルセルフドライビング)を進化させてきたテスラですが、未発売の人型ロボットには当然ながらそのような巨大な実動フリートが存在しません。この「データ収集のコールドスタート問題」をテスラがどのように物理的・構造的に突破しようとしているのか、最新の工場設備や次世代AIチップとの連動を含めて技術分解します。
旧モデルS/Xラインを転用した「量産品質」ラインの稼働
テスラが2026年第3四半期の株主向けレターで明かした最大の進展の一つが、フリーモント工場におけるオプティマス専用ラインの立ち上げです。「このラインから出てくるロボットは、商用製品としての基準を満たした初の量産品質(プロダクションクオリティ)である」と明記され、実験室でのプロトタイプ製造から量産フェーズへの移行が宣言されました。
特筆すべきは、その設置場所とスピードです。このラインは、2026年春に全世界で生産・販売が終了(ディスコン)となったモデルSおよびモデルXの旧製造スペースに構築されました。テスラはわずか46日間で従来の車両組み立て設備を完全に撤去し、年産100万台規模を見据えたロボット専用ラインの設置スペースを確保しました。
現在、すでに目標生産能力に必要な設備の大部分がフリーモント工場へ搬入されており、ラインの立ち上がりに伴って週2万台の生産ペースを目指す体制が整えられつつあります。

車のようなフリートを持たないロボットの壁と「オプティマス・アカデミー」
テスラの自動運転(FSD)が他社を圧倒する最大の強みは、世界中の公道を走る数百万台のテスラ車からコーナーケースや走行映像が自動でフィードバックされるデータループ(フリートデータ)にありました。しかし、人型ロボットにおいては顧客へ納車される前の段階で高度な自律動作を成立させる必要があり、外部フリートに頼ることができません。
イーロン・マスクはこの課題に対し、「車とオプティマスの最大の違いは、初期にデータを集められる膨大なフリートが存在しない点にある」と指摘し、その解決策として提示されたのが「オプティマス・アカデミー」です。
1. 初期量産1万〜2万台を自社アカデミーに集中的配備
フリーモント工場の初期量産ラインからロールアウトする最初の1万台から2万台のオプティマスは、外部へ販売されるのではなく、テスラ社内に設けられた訓練環境「オプティマス・アカデミー」に投入されます。ここでは部品の仕分けや運搬をはじめとする多種多様な実世界タスクが割り当てられ、人間の動作を手本にする模倣学習や、ロボット自身が試行錯誤を反復する「セルフプレイ(自己学習)」が集中的に行われます。
2. 自律動作データの集約と群知能モデルの更新
各ロボットが実際の物理空間で作業を行い、成功と失敗を繰り返す中で生成される視覚・動作ログは一元的に集約されます。集約されたデータは次のAIモデルの学習データセットへ即座にフィードバックされ、アップデートされたニューラルネットワークが再び全機へ配信されます。1台が獲得した技能がフリート全体へ即座に共有される「ロボットの群知能(スウォームインテリジェンス)」を、自社完結で再現するアプローチです。
スクリプト動作を排除するエンド・ツー・エンドAIと次世代チップ
テスラがオプティマス・アカデミーを通じて目指しているのは、従来の産業用ロボットや他社の二足歩行ロボットが見せる「事前プログラミングされたスクリプト動作」の完全な排除です。
イーロン・マスクは決算コールにおいて、あらかじめ決められた軌道をなぞるだけのスクリプト動作デモは実世界の複雑な環境では役に立たないと指摘し、オプティマスはFSDと同様のビジョンベースによるエンド・ツー・エンド(E2E)ニューラルネットワークで動作していることを強調しました。

この自律推論を支える計算基盤として、テスラは次世代の「AI5チップ」を2027年にオプティマスへ搭載する計画を進めています。車載向けに開発が進むAI5チップの膨大な推論処理能力をロボットの胴体部に統合することで、クラウド側の処理遅延に依存せず、機体ローカル(オンデバイス)環境でミリ秒単位の軌道生成と動的バランス制御を完結させる設計思想です。
22自由度の手部アクチュエータと2027年後半へのタイムライン
一方で、量産と自律化に向けたハードウェア設計上の最大の難所として挙げられているのが「手部」の構造です。
人間の手と同等の器用さを実現するため、テスラは新型オプティマスの手首から指先にかけて22の自由度(DoF:Degrees of Freedom)を持たせ、駆動用アクチュエータを前腕部に集約して腱(ケーブル)で指を動かす構造を開発しています。しかし、繊細な位置制御と強い把持力を同時に発揮させる制御や、弾性変形を繰り返しても数千サイクルで摩耗・破損しない高寿命な触覚(タクタイル)センサーの実装は、機械設計と長期耐久性の両面で極めて高いハードルとなっています。

イーロン・マスクはオプティマスの立ち上がり曲線を「初期の傾きが緩やかな典型的なS字カーブ」と表現し、信頼性・耐用年数・電気機械設計の洗練を終えた後の外部企業向け納入開始時期を2027年後半と見込んでいます。製造コストの面でも、サイバーキャブの想定製造コストと同等水準(量産時の目標価格帯で2万〜3万ドル規模)へ向けて順調に低下していると説明されました。すでに2026年9月には部品の量産パートナーとして中国のサプライヤー3社(拓普集団:Tuopu、均勝電子:Joyson、三花智控:Sanhua)を正式認定したほか、テキサス州ギガファクトリーでは将来の年産1,000万台を見据えた超巨大工場の鉄骨建設も完了に近づいています。
数万台規模の自社ロボットが互いに教え合い、データを更新し続ける「オプティマス・アカデミー」。工場跡地を埋め尽くす量産ロボット群が物理的な世界モデルを学習し始めた時、汎用人型ロボットの実用化は新たな段階へ突入します。
参考情報






※免責事項:この記事は主にテクノロジーの動向を紹介するものであり、投資勧誘や法律の助言などではありません。また、記事の正確性を保証するものでもありません。加えて、記事内のリンクにはアフィリエイトリンクが含まれていることがあります。また、掲載情報によって起きたいかなる直接的及び間接的損害に対しても、筆者・編集者・運営者は一切責任を負いません。更に、運営者はテスラ株式のホルダーです。
コメント